Алгоритмическая мореходность и навигационная вина: пересмотр морской ответственности для автономных судов
В данном исследовании анализируется, как автономные надводные суда дестабилизируют международное морское право, рассматриваются вопросы вины, мореходности и конвенций о столкновении судов.
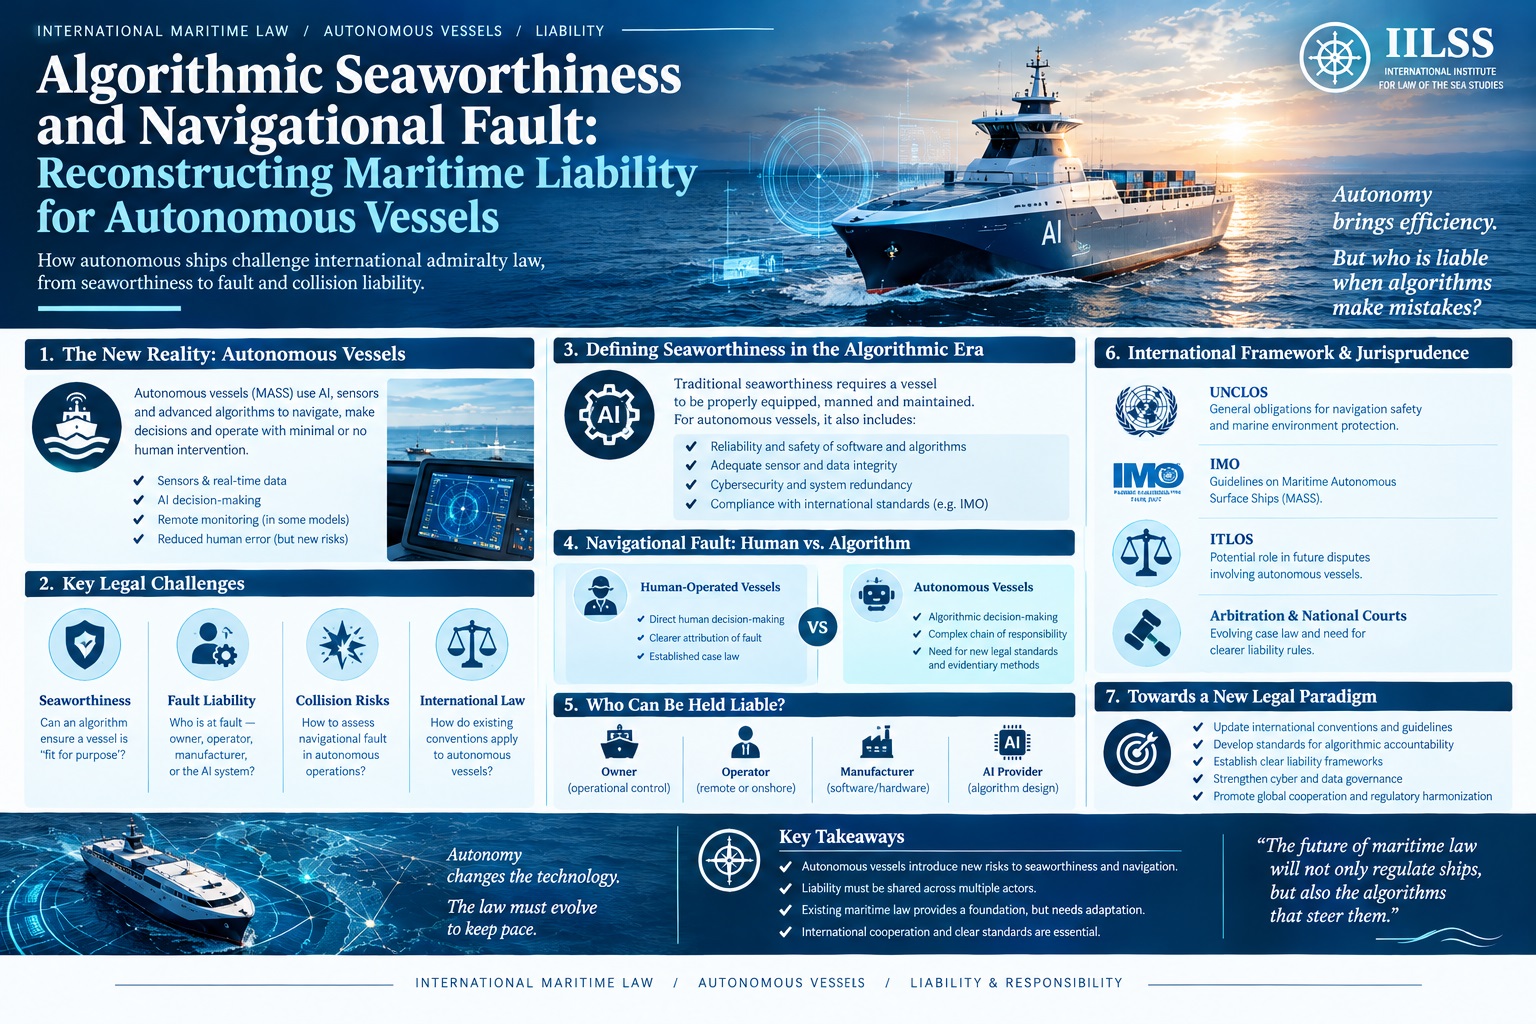
Появление морских автономных надводных судов (MASS) вносит глубокие структурные противоречия в систему публичного и частного морского права. На протяжении столетий адмиралтейская юриспруденция основывала распределение рисков, вины и ответственности на незыблемом постулате: физическом присутствии капитана и экипажа, осуществляющих профессиональное суждение в открытом море. Эта антропоцентричная система, закрепленная в таких документах, как Конвенция Организации Объединенных Наций по морскому праву 1982 года (ЮНКЛОС), Конвенция о международных правилах предупреждения столкновений судов в море 1972 года (МППСС) и Международная конвенция по охране человеческой жизни на море 1974 года (СОЛАС), подвергается системной дестабилизации по мере того, как полномочия по принятию решений переходят от людей-моряков к искусственным нейронным сетям, детерминированным алгоритмам и береговым операторам дистанционного управления.
Международная морская организация (ИМО) классифицирует автономные суда по четырем различным степеням автономности эксплуатации: от судов с автоматизированными процессами и поддержкой принятия решений (первая степень) до полностью автономных систем, в которых операционная система судна оценивает последствия и выполняет действия без участия человека (четвертая степень). Несмотря на то что эксплуатационные испытания продолжаются в прибрежных водах различных государств, правовая архитектура, регулирующая международное судоходство, остается тесно связанной с парадигмами ответственности, основанными на вине. Совмещение алгоритмической субъектности с международными морскими конвенциями порождает важнейшие правовые вопросы относительно юридического статуса капитана, пределов обязанности соблюдать принципы надлежащей морской практики и жизнеспособности многовековых режимов ограничения ответственности.
Доктринальное противоречие между публичным морским правом и безэкипажным судоходством
На межгосударственном уровне главным препятствием для эксплуатации автономных судов является статья 94 ЮНКЛОС. Согласно этому положению, каждое государство флага должно эффективно осуществлять свою юрисдикцию и контроль в административных, технических и социальных вопросах в отношении судов, плавающих под его флагом. В частности, подпункт (b) пункта 3 и подпункт (b) пункта 4 статьи 94 предписывают каждому государству принимать необходимые меры для обеспечения того, чтобы каждое судно находилось под командованием капитана и офицеров, обладающих соответствующей квалификацией, а также чтобы состав экипажа по квалификации и численности соответствовал размерам, типу, механизмам и оборудованию судна.
Текстуалистское толкование статьи 94 позволяет предположить, что физическое присутствие экипажа на борту является неизменным условием соблюдения государством флага своих обязательств. В Деле о судне «М/В Сайга» (№ 2) (Сент-Винсент и Гренадины против Гвинеи) Международный трибунал по морскому праву (ITLOS) подтвердил, что обязанности, перечисленные в статье 94, представляют собой обязательные требования, призванные обеспечить безопасность и порядок на море в международном общем пространстве. Если автономное судно эксплуатируется без физического присутствия капитана или экипажа, нарушает ли государство флага свои международные обязательства по проявлению должной осмотрительности, тем самым порождая ответственность государства согласно обычному международному праву, кодифицированному в Статьях об ответственности государств за международно-противоправные деяния?
Научная дискуссия развивается в рамках двух основных методологий толкования. Традиционный подход утверждает, что обычное значение терминов в соответствии со статьей 31 Венской конвенции о праве международных договоров требует, чтобы капитан был идентифицируемым физическим лицом, находящимся на борту судна. Напротив, эволюционное толкование исходит из того, что регулятивная телеология статьи 94 сосредоточена на безопасном управлении навигацией, а не на физическом присутствии человека. Согласно этой точке зрения, оператор берегового центра дистанционного управления (ROC) или уполномоченная корпоративная структура, осуществляющая надзор за автоматизированной навигацией, выполняют функциональные обязанности, исторически возлагавшиеся на капитана судна. Тем не менее такая телеологическая адаптация вступает в острое противоречие с параллельными международными стандартами, в частности с Международной конвенцией о подготовке и дипломировании моряков и несении вахты 1978 года (ПДНВ), требования которой к компетенции предполагают наличие человеческого сенсорного восприятия и психологической выносливости на ходовом мостике.
Может ли беспилотное судно быть мореходным с юридической точки зрения?
В сфере частного права, в особенности в праве морской перевозки грузов, мореходность представляет собой всеобъемлющее обязательство. Согласно статье III, правилу 1 Гаагских и Гаагско-Висбийских правил, перевозчик обязан до и в начале рейса проявить должную осмотрительность для того, чтобы сделать судно мореходным, надлежащим образом укомплектовать его экипажем, снарядить и снабдить, а также привести трюмы в состояние, пригодное и безопасное для приема груза. Исторически общее право устанавливало абсолютную гарантию мореходности в начале каждого этапа рейса, как это было сформулировано в ранних английских прецедентах, таких как Kopitoff v. Wilson (1876) и Steel v. State Line Steamship Co. (1877), которая впоследствии была ослаблена законодательством до уровня неделигируемой обязанности проявлять должную осмотрительность.
Стандарт мореходности никогда не оставался неизменным: он отражает объективную оценку того, отправил бы разумный судовладелец судно в море, если бы в соответствующий момент времени располагал сведениями о конкретном дефекте, — критерий, восходящий к делу McFadden v. Blue Star Line (1905). Традиционно понятие мореходности включает три самостоятельных аспекта: физическую исправность корпуса и механизмов, пригодность для перевозки груза и компетентность экипажа. В деле The Makedonia (1958) суд подтвердил, что судно, не укомплектованное надлежащим образом обученным или компетентным экипажем, является немореходным в силу закона.
Внедрение автономных платформ коренным образом меняет эту классификацию. Заменяет ли программное обеспечение на безэкипажном судне человеческий фактор компетентности экипажа или же оно полностью сливается с механической мореходностью судна? Если алгоритмические модели принятия решений опираются на вероятностные архитектуры глубокого обучения, по своей природе непрозрачные — классическая дилемма «чёрного ящика», — способен ли перевозчик доказать проявление должной осмотрительности согласно статье III, правилу 1? Если автономное контейнеровозное судно сядет на мель из-за беспрецедентного краевого случая, не распознанного обучающей выборкой, перевозчик не сможет сослаться на навигационную ошибку в рамках договорных освобождений от ответственности, если такой отказ свидетельствует о внутреннем недостатке алгоритма, существовавшем до начала рейса.
Эта динамика смещает поле битвы при рассмотрении морских претензий. Согласно статье IV, правилу 2(a) Гаагско-Висбийских правил, перевозчик освобождается от ответственности за утрату или повреждение груза, возникшие вследствие действия, небрежности или упущения капитана, члена экипажа, лоцмана либо служащих перевозчика в судовождении или управлении судном. Исключение, касающееся навигационной ошибки, представляет собой одно из наиболее значимых средств защиты, доступных судовладельцам. Однако применение этого исключения строго обусловлено предварительным исполнением обязанности перевозчика проявить должную осмотрительность в приведении судна в мореходное состояние, как установлено в деле Maxine Footwear Co. Ltd. v. Canadian Government Merchant Marine Ltd. (1959). Если системная уязвимость алгоритма или устаревшая калибровка датчиков будет квалифицирована как немореходность, а не как навигационная ошибка, перевозчик полностью утрачивает защиту, предусмотренную правилом 2(a).
Кто несёт ответственность за столкновение автономного судна?
При столкновениях судов в открытом море определение гражданско-правовой ответственности по-прежнему опирается на Международную конвенцию для унификации некоторых правил относительно столкновения судов 1910 года (Конвенция о столкновении судов 1910 года). Основной принцип Конвенции, выраженный в статьях 2, 3 и 4, состоит в том, что ответственность следует за виной: если столкновение вызвано виной одного из судов, обязанность возместить убытки возлагается на это судно, а если виновны два или более судна, ответственность каждого из них определяется пропорционально степени допущенной им вины.
В морском праве, касающемся столкновений судов, вина традиционно оценивается с точки зрения соблюдения МППСС. Две нормы создают острые правовые коллизии для автономных систем: правило 5, регулирующее наблюдение, и правило 2, устанавливающее обязанность капитана и экипажа соблюдать обычную практику моряков. Правило 5 предписывает, чтобы каждое судно постоянно несло надлежащее наблюдение с помощью зрения и слуха, а также всех доступных средств, соответствующих преобладающим обстоятельствам и условиям, с тем чтобы обеспечить полную оценку ситуации и опасность столкновения.
Буквальная формулировка — «с помощью зрения и слуха» — исторически предполагала участие человеческого восприятия. В знаковых решениях Английского адмиралтейского суда, таких как дела The Pelopidas (1981) и The Roseline (1981), суды неоднократно подчеркивали, что электронные средства навигации, включая радиолокационные станции и системы автоматической радиолокационной прокладки, дополняют, но не могут заменить зрительное и слуховое наблюдение человека. В контексте автономного судна, оснащенного радаром с синтезированной апертурой, лидаром (LiDAR), оптическими камерами и акустическими датчиками, способно ли машинное восприятие удовлетворить правовому требованию правила 5? Если автономное судно не обнаружит небольшую деревянную рыболовную лодку без радиолокационного отражателя — препятствие, которое опытный вахтенный офицер мог бы заметить визуально, — алгоритмическое управление судном немедленно подвергнется выводу о нарушении установленных норм и презумпции вины.
Кроме того, правило 2 требует соблюдения обычной практики моряков либо учета особых обстоятельств данного случая. Алгоритмические навигационные системы работают на основе заранее заданной логики, минимизации функции затрат и статистического вывода. Им не хватает здравого смысла, контекстуальной интуиции и способности сопоставлять конкурирующие неколичественные ценности при возникновении внезапной опасности. Когда алгоритм строго соблюдает правила маневрирования МППСС (правила 11–18), но не отступает от них согласно правилу 2(b) для предотвращения непосредственной опасности, правовой системе предстоит установить, в чем именно заключается вина.
При столкновении беспилотного судна в море установление ответственности распадается на несколько отдельных направлений:
- Судовладелец: остается основным ответчиком в соответствии с морским деликтным правом. Судовладелец может нести прямую ответственность за корпоративную небрежность при внедрении непроверенных автономных архитектур либо субсидиарную ответственность за действия береговых операторов.
- Береговой дистанционный оператор: если судно эксплуатируется на втором или третьем уровне автономности, несвоевременное вмешательство берегового оператора представляет собой обычную человеческую небрежность, что сохраняет традиционные цепочки субсидиарной ответственности на основании доктрины respondeat superior.
- Поставщик автономного программного обеспечения и системный интегратор: если столкновение вызвано вычислительной аномалией, поврежденным обновлением программного обеспечения или задержкой в каналах обработки данных машинного зрения, спор переходит в сферу ответственности за качество продукции. Однако системы морского права структурно не приспособлены к тому, чтобы объединять трансграничные иски об ответственности за продукцию с традиционными адмиралтейскими исками in rem.
- Классификационное общество: если правила классификации не позволяют выявить критически опасные программные логические циклы в ходе верификации системы, истцы могут попытаться привлечь к ответственности классификационные общества, хотя доктрины иммунитета и прецеденты, ограничивающие обязанность проявлять должную осмотрительность, такие как Marc Rich & Co. AG v. Bishop Rock Marine Co. Ltd. (The Nicholas H) (1995), создают практически непреодолимые препятствия для истцов.
Сравнительный анализ ответственности применительно к уровням автономности ИМО
Распределение правовых обязанностей и соответствующий субъект ответственности принципиально различаются в зависимости от уровня автономности судна. Приведенная ниже матрица иллюстрирует доктринальные сдвиги в рамках регуляторного, эксплуатационного и деликтного регулирования:
| Классификация степени автономности | Операционная парадигма | Соблюдение Правила 5 МППСС | Основание для возложения ответственности за неисправность | Применимая система правовых защит |
|---|---|---|---|---|
| Первая степень: автоматизированные процессы и поддержка принятия решений | Моряки находятся на борту; системы автоматизируют отдельные задачи и выдают предупреждения о столкновении. | Обеспечивается вахтенными помощниками капитана, физически находящимися на ходовом мостике, с использованием органов зрения и слуха человека. | Капитан судна и вахтенный состав в соответствии с традиционными стандартами небрежности. | Исключение в отношении навигационной ошибки согласно ст. IV, п. 2(a) Гаагско-Висбийских правил; классические режимы ограничения ответственности. |
| Вторая степень: дистанционно управляемое судно с моряками на борту | Судно управляется с берега; экипаж остается на борту для принятия управления на себя или выполнения физических операций. | Обеспечивается одновременно персоналом на борту и береговым телеметрическим наблюдением. | Распределяется между судовым экипажем, береговыми операторами и судовладельцем в порядке субсидиарной (ответственности за действия третьих лиц) ответственности. | Распределение общей вины в соответствии с Конвенцией о столкновении судов 1910 года; защиты, основанные на двойственном характере управления. |
| Третья степень: дистанционно управляемое судно без моряков | Судно полностью управляется из центра дистанционного управления (ROC); люди на борту отсутствуют. | Обеспечивается исключительно за счет данных береговых датчиков, видео в реальном времени и каналов передачи данных. | Небрежность дистанционного оператора, сбои телекоммуникаций и нарушение обязанностей береговым объектом. | Обязанность перевозчика проявить должную осмотрительность до начала рейса; утрата исключений, связанных с ошибками людей на борту. |
| Четвертая степень: полностью автономное судно | Операционная система принимает решения и определяет действия полностью самостоятельно. | Обеспечивается посредством алгоритмического машинного зрения, лидаров, радаров и граничных вычислений. | Прямая ответственность судовладельца за немореходность; ответственность разработчика программного обеспечения как производителя продукции. | Защиты, основанные на скрытых дефектах; оспаривание традиционных прав на ограничение ответственности вследствие системных действий. |
Ограничение ответственности и размывание критерия осведомленности судовладельца
Одной из основополагающих привилегий морского судоходства является право судовладельцев ограничивать свою финансовую ответственность по морским требованиям. Регулирующая глобальная система — Конвенция об ограничении ответственности по морским требованиям 1976 года с изменениями, внесенными Протоколом 1996 года (LLMC), — предоставляет судовладельцам, спасателям и любому лицу, за чьи действия, упущения или недосмотр несет ответственность судовладелец, право ограничивать совокупный размер ответственности в зависимости от вместимости судна.
Согласно статье 4 Конвенции об ограничении ответственности по морским требованиям (LLMC), это право на ограничение ответственности практически неоспоримо. Лицо, несущее ответственность, утрачивает право на ее ограничение лишь в том случае, если доказано, что убытки возникли в результате его личного действия или бездействия, совершенного с намерением причинить такие убытки либо легкомысленно и при осознании того, что такие убытки, вероятно, возникнут. Судебная практика применения статьи 4, примером которой служат английские решения по делам The Bowbelle (1990) и The Ert Stefanie (1989), демонстрирует исключительно высокий порог, необходимый для лишения права на ограничение: требуется наличие личной вины (доктрина «альтер эго» корпоративной ответственности), характеризующейся фактическим субъективным осознанием вероятных катастрофических последствий.
Внедрение автономных флотов радикально меняет применение этой нормы. В судоходстве с участием экипажа действия и бездействия, приводящие к морским авариям, почти всегда совершаются на операционном уровне на борту судна — вдали от залов заседаний руководства судовладельческой компании. Согласно принципу, сформулированному в деле Grand Champion Tankers Ltd. v. Norpipe Freightways Ltd. (The Marion) (1984), недостатки систем управления могут составлять личную вину, если руководящее лицо компании не обеспечило надлежащий контроль.
В условиях полной автономности четвертого уровня на борту отсутствует эксплуатационный экипаж, способный допустить единичную навигационную ошибку. Каждое действие судна является прямым, непосредственным следствием решений, принятых при написании кода, выборе архитектуры системы, развертывании периферийных вычислений и организации технического обслуживания в головном офисе компании или береговом центре управления. Если судовладелец решает применить алгоритм машинного обучения, о наличии уязвимостей в нестандартных ситуациях которого ему известно, либо не устанавливает критически важные обновления кибербезопасности во избежание простоя судна, такое решение исходит непосредственно от руководящего разума и воли компании.
Следовательно, истцы по делам о катастрофических столкновениях автономных судов будут все чаще утверждать, что сбои алгоритмической навигации представляют собой прямые личные упущения судовладельца. Если будет доказано, что руководство компании приняло операционные риски использования алгоритмов, ясно осознавая, что навигационные ошибки, вероятно, приведут к таким последствиям, право на ограничение согласно статье 4 может быть успешно оспорено. Это поставит операторов автономных судов перед неограниченной ответственностью, угрожающей их финансовому положению, которую стандартные клубы взаимного страхования и возмещения убытков (P&I) и страховщики корпуса и механизмов не готовы принять на себя.
Ответственность государств, трансграничный ущерб и международные судебные органы
Международно-правовые аспекты эксплуатации автономных судов выходят за рамки частных адмиралтейских исков и затрагивают сферу разрешения межгосударственных споров. В случаях, когда на автономном судне происходит катастрофический отказ навигационной системы, влекущий масштабное трансграничное загрязнение — например, если беспилотный танкер садится на мель в пределах архипелажного государства или особо уязвимого морского заповедника, — ответственность государства флага становится предметом пристального рассмотрения в таких органах, как Международный Суд (МС) или МТМП.
В историческом решении по делу о проливе Корфу (Соединенное Королевство против Албании) (1949 г.) Международный Суд установил, что каждое государство обязано не допускать сознательного использования своей территории для действий, противоречащих правам других государств. Применительно к морской сфере, согласно статье 194 Конвенции ООН по морскому праву (ЮНКЛОС), государства несут международное обязательство проявлять должную осмотрительность в целях предотвращения, сокращения и сохранения под контролем загрязнения морской среды. В решении по делу о целлюлозных заводах на реке Уругвай (Аргентина против Уругвая) (2010 г.) Международный Суд подчеркнул, что обязательство должной осмотрительности требует не только принятия надлежащих норм и мер, но и определенного уровня бдительности при обеспечении их соблюдения и осуществлении административного контроля.
Окончательное закрепление этот принцип получил в Консультативном заключении об обязанностях и обязательствах государств в отношении деятельности в Районе (2011 г.), вынесенном Камерой по спорам, касающимся морского дна, Международного трибунала по морскому праву (МТМП). Камера разъяснила, что обязательство государства проявлять должную осмотрительность является обязательством поведения, а не результата, и требует принятия нормативно-правовых механизмов, не менее строгих, чем международные стандарты. Кроме того, в рамках Арбитража по Южно-Китайскому морю (Филиппины против Китая) (2016 г.) Постоянная палата третейского суда (ППТС), действуя в соответствии с Приложением VII к ЮНКЛОС, подтвердила, что государство флага нарушает свои обязанности по проявлению должной осмотрительности, если не предотвращает применение судами, плавающими под его флагом, опасных методов, которые создают угрозу безопасности судоходства и наносят ущерб морской среде.
Если государство флага в одностороннем порядке сертифицирует и регистрирует автономные суда четвертого уровня без наличия установленного и признанного на глобальном уровне международного кодекса ИМО, и такое судно причинит катастрофический трансграничный экологический ущерб, это государство подвергнется значительному правовому риску. Затронутые прибрежные государства могут возбудить спорное производство в МТМП или Международном Суде, утверждая, что, разрешив автономное судоходство при отсутствии всеобъемлющих международных норм безопасности, государство флага не проявило должной осмотрительности согласно статьям 94, 194 и 211 ЮНКЛОС, тем самым породив прямую государственную ответственность за трансграничный экологический ущерб.
На пути к единой Lex Robotica Maritima
Действующий морской правовой режим, основанный на присутствии человека в море, не способен поддерживать системное равновесие посредством разового судебного переосмысления устаревших терминов. По мере того как алгоритмическая навигация переходит от экспериментальных прибрежных прототипов к трансокеанским коммерческим флотам, международному сообществу необходимо разработать комплексный и последовательный пересмотр международных морских конвенций. Проводимые ИМО регуляторные аналитические исследования (RSE) по использованию МААС представляют собой важнейшую предварительную инициативу, однако они демонстрируют всю сложность адаптации конвенций, составленных в эпоху пара и механики, к цифровому рубежу.
Для устранения глубоких неясностей, связанных с виной, мореходностью и финансовыми рисками, международное морское право должно перейти к двухуровневой доктринальной реформе:
- Функциональная эквивалентность и кодификация статуса дистанционного капитана: Конвенции публичного международного права, в частности статья 94 ЮНКЛОС и глава V СОЛАС, должны прямо включать положения о функциональной эквивалентности. Эти поправки обязаны официально признать, что правосубъектность и неделимая ответственность капитана судна могут реализовываться назначенными сертифицированными береговыми операторами в центрах дистанционного управления.
- Режим строгой ответственности и обязательная система компенсаций: Традиционный режим столкновений судов, основанный на принципе вины согласно Конвенции 1910 года, концептуально несовместим с вероятностными автономными вычислениями. Морскому праву следует воспроизвести успешную структуру Международной конвенции о гражданской ответственности за ущерб от загрязнения нефтью 1992 года (CLC) и Международной конвенции о создании Международного фонда для компенсации ущерба от загрязнения нефтью (Конвенция о фонде). Специальный режим строгой ответственности для МААС — возлагающий ответственность непосредственно на зарегистрированного судовладельца независимо от вины, подкрепленный обязательным страхованием с высокими лимитами и международным компенсационным фондом рисков программного обеспечения — обеспечил бы определенность для участников рынка, защитил невиновных пострадавших при столкновениях и освободил адмиралтейские суды от практически невыполнимой задачи установления алгоритмической вины на основе многовековых доктрин общего права.
Без такого упреждающего законодательного переустройства интеграция автономных судов спровоцирует беспрецедентные правовые противоречия, порождая непредсказуемые решения об ответственности, которые угрожают финансовым основам морской торговли и подрывают системную целостность международного морского права.
Comments
No comments yet.