Navegabilidad algorítmica y culpa náutica: reconstrucción de la responsabilidad marítima para buques autónomos
Este estudio investiga cómo los buques de superficie marítimos autónomos desestabilizan el derecho marítimo internacional, analizando la responsabilidad por culpa, la navegabilidad y los convenios
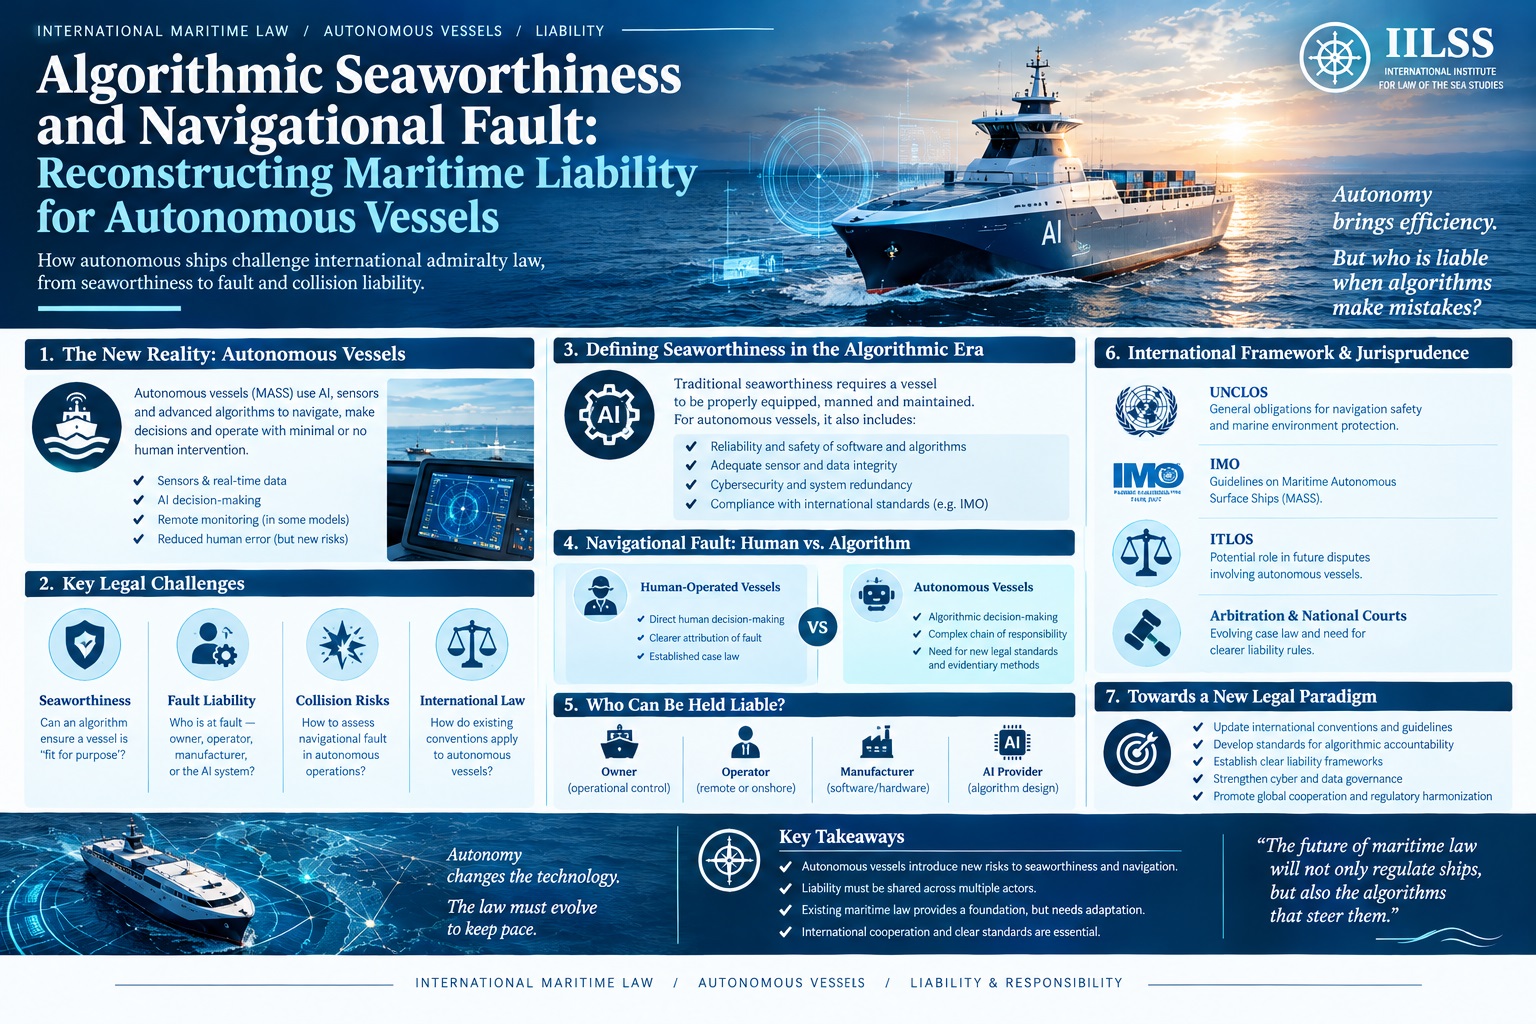
La irrupción de los buques de superficie marítimos autónomos (MASS, por sus siglas en inglés) introduce una profunda fricción estructural en el corpus del derecho marítimo público y privado. Durante siglos, la jurisprudencia marítima ha anclado su distribución del riesgo, la culpa y la responsabilidad a una premisa indeleble: la presencia física de un capitán y una tripulación humanos que ejercen su criterio profesional en alta mar. Este edificio antropocéntrico, cristalizado en instrumentos como la Convención de las Naciones Unidas sobre el Derecho del Mar de 1982 (CONVEMAR), el Convenio sobre el Reglamento Internacional para Prevenir Abordajes de 1972 (COLREG) y el Convenio Internacional para la Seguridad de la Vida Humana en el Mar de 1974 (SOLAS), se enfrenta a una desestabilización sistémica a medida que la autoridad decisoria migra de los navegantes humanos hacia redes neuronales sintéticas, algoritmos deterministas y operadores remotos situados en tierra.
La Organización Marítima Internacional (OMI) clasifica los buques autónomos en cuatro grados operativos distintos, que abarcan desde los buques con procesos automatizados y apoyo a la toma de decisiones (Grado Uno) hasta los sistemas plenamente autónomos, en los que el sistema operativo del buque calcula las consecuencias y ejecuta acciones sin asistencia de intervención humana (Grado Cuatro). Aunque los ensayos operativos continúan a lo largo de diversos litorales soberanos, la arquitectura jurídica que rige el transporte marítimo internacional permanece profundamente vinculada a paradigmas de responsabilidad basados en la culpa. La intersección entre la agencia algorítmica y los convenios marítimos internacionales precipita interrogantes jurisprudenciales fundamentales relativas al estatuto jurídico del capitán, al alcance del deber de navegación diligente y a la viabilidad de regímenes de limitación de responsabilidad con siglos de antigüedad.
La tensión doctrinal entre el derecho marítimo público y la navegación no tripulada
En el plano interestatal, el obstáculo inicial para la operación de buques autónomos reside en el artículo 94 de la CONVEMAR. Conforme a esta disposición, todo Estado de abanderamiento debe ejercer de manera efectiva su jurisdicción y control en cuestiones administrativas, técnicas y sociales sobre los buques que enarbolen su pabellón. En concreto, el artículo 94, párrafo 3, letra b), y el artículo 94, párrafo 4, letra b), exigen que cada Estado adopte las medidas necesarias para garantizar que todo buque esté al mando de un capitán y unos oficiales debidamente cualificados, y que la tripulación sea adecuada en cuanto a cualificación y número para el tamaño, tipo, maquinaria y equipo del buque.
Una lectura textualista del artículo 94 sugiere que el embarque físico de la tripulación constituye un requisito inmutable para el cumplimiento por parte del Estado del pabellón. En el Caso del buque M/V Saiga (n.º 2) (San Vicente y las Granadinas c. Guinea), el Tribunal Internacional del Derecho del Mar (TIDM) reafirmó que los deberes enumerados en el artículo 94 son obligaciones vinculantes destinadas a garantizar la seguridad y el orden marítimos en los espacios comunes internacionales. Si un buque autónomo opera sin capitán ni tripulación física, ¿incumple el Estado del pabellón sus obligaciones internacionales de diligencia debida, incurriendo así en responsabilidad estatal conforme al derecho internacional consuetudinario codificado en los Artículos sobre la Responsabilidad del Estado por Hechos Internacionalmente Ilícitos?
El debate doctrinal se divide en dos metodologías interpretativas principales. El enfoque tradicionalista sostiene que el sentido ordinario de los términos, conforme al artículo 31 de la Convención de Viena sobre el Derecho de los Tratados, exige que el capitán sea una persona física identificable presente físicamente a bordo del buque. Por el contrario, una interpretación evolutiva postula que la teleología normativa del artículo 94 se centra en la gestión segura de la navegación y no en la presencia corporal. Según esta perspectiva, un operador situado en un centro de control remoto (ROC) en tierra, o una entidad corporativa autorizada que supervise la navegación automatizada, cumple las funciones históricamente encomendadas al capitán. No obstante, esta adaptación teleológica entra en aguda fricción con normas internacionales paralelas, en particular con el Convenio Internacional sobre Normas de Formación, Titulación y Guardia para la Gente de Mar de 1978 (Convenio STCW), cuyas competencias presuponen percepción sensorial humana y resistencia psicológica en el puente de mando.
¿Puede un buque no tripulado ser jurídicamente apto para navegar?
En el ámbito del derecho privado, y en particular en el derecho del transporte marítimo de mercancías, la navegabilidad constituye una obligación general. Conforme al artículo III, regla 1, de las Reglas de La Haya y de La Haya-Visby, el porteador está obligado, antes y al comienzo del viaje, a ejercer la diligencia debida para poner el buque en estado de navegabilidad, dotarlo adecuadamente de tripulación, equipamiento y suministros, y acondicionar sus bodegas para que sean aptas y seguras para la recepción de la carga. Históricamente, el common law estableció una garantía absoluta de navegabilidad al inicio de cada etapa del viaje, tal como lo articularon tempranos precedentes ingleses como Kopitoff v. Wilson (1876) y Steel v. State Line Steamship Co. (1877), garantía que la legislación atenuó posteriormente hasta convertirla en un deber indelegable de diligencia debida.
El estándar de navegabilidad nunca ha sido estático; refleja una evaluación objetiva de si un armador prudente habría enviado el buque a la mar de haber tenido conocimiento del defecto pertinente en el momento relevante, un criterio que se remonta al caso McFadden v. Blue Star Line (1905). Tradicionalmente, la navegabilidad comprende tres dimensiones distintas: la integridad física del casco y de las máquinas, la aptitud para el transporte de la carga y la competencia de la tripulación. En The Makedonia (1958), el tribunal reafirmó que un buque carente de una tripulación adecuadamente formada o competente es innavegable por imperativo legal.
El despliegue de plataformas autónomas replantea de manera fundamental esta taxonomía. En un buque no tripulado, ¿sustituye el software el elemento humano de la competencia de la tripulación o se integra por completo en la navegabilidad mecánica del buque? Si los modelos algorítmicos de toma de decisiones se basan en marcos probabilísticos de aprendizaje profundo intrínsecamente opacos —el clásico dilema de la caja negra—, ¿puede un porteador demostrar el ejercicio de la diligencia debida conforme al artículo III, regla 1? Si un portacontenedores autónomo encalla debido a un escenario límite sin precedentes que su conjunto de datos de entrenamiento no reconoció, el porteador no podrá invocar el error náutico amparándose en las exenciones contractuales si el fallo evidencia una deficiencia algorítmica intrínseca existente antes del inicio del viaje.
Esta dinámica traslada el campo de batalla de las reclamaciones marítimas. Conforme al artículo IV, regla 2(a) de las Reglas de La Haya-Visby, el porteador queda exento de responsabilidad por la pérdida o el daño de la mercancía derivados de un acto, negligencia o falta del capitán, del marinero, del práctico o de los dependientes del porteador en la navegación o en la gestión del buque. Esta excepción por culpa náutica constituye una de las defensas más relevantes de que disponen los armadores. No obstante, dicha excepción está estrictamente condicionada al cumplimiento previo de la obligación del porteador de ejercer la diligencia debida para proporcionar un buque navegable, tal como se estableció en Maxine Footwear Co. Ltd. v. Canadian Government Merchant Marine Ltd. (1959). Si una vulnerabilidad algorítmica sistémica o una calibración obsoleta de los sensores se califica como innavegabilidad y no como culpa náutica, el porteador pierde por completo la protección de la regla 2(a).
¿Quién responde por la colisión de un buque autónomo?
En las colisiones en alta mar, la determinación de la responsabilidad civil sigue fundamentándose en el Convenio Internacional para la unificación de ciertas reglas en materia de abordaje de 1910 (el Convenio sobre Abordajes de 1910). La premisa fundamental del Convenio, expresada en los artículos 2, 3 y 4, es que la responsabilidad se deriva de la culpa: si el abordaje es causado por culpa de uno de los buques, la obligación de reparar los daños recae sobre dicho buque y, si la culpa corresponde a dos o más buques, la responsabilidad de cada uno de ellos será proporcional a la gravedad de las culpas respectivamente cometidas.
La culpa en el derecho de abordaje marítimo se evalúa tradicionalmente con arreglo al cumplimiento del Reglamento Internacional para Prevenir Abordajes (RIPA). Dos disposiciones generan una aguda fricción jurídica para los sistemas autónomos: la regla 5, relativa a la vigilancia, y la regla 2, que establece la responsabilidad del capitán y de la tripulación de ajustarse a las prácticas habituales de la gente de mar. La regla 5 dispone que todo buque mantendrá en todo momento una vigilancia adecuada mediante la vista y el oído, así como utilizando todos los medios disponibles apropiados a las circunstancias y condiciones del momento, con el fin de apreciar plenamente la situación y el riesgo de abordaje.
La redacción literal —mediante la vista y el oído— ha exigido históricamente la percepción humana. En fallos emblemáticos del Tribunal del Almirantazgo inglés, como The Pelopidas (1981) y The Roseline (1981), los tribunales subrayaron reiteradamente que las ayudas electrónicas a la navegación, incluidos el radar y los indicadores automáticos de derrota radar, complementan, pero no pueden sustituir, la vigilancia visual y auditiva humana. En el contexto de un buque autónomo equipado con radar de apertura sintética, detección y medición de distancias por luz (LiDAR), cámaras ópticas y sensores acústicos, ¿puede la percepción artificial satisfacer el mandato legal de la regla 5? Si un buque autónomo no logra identificar una pequeña embarcación pesquera de madera sin reflector radar —un obstáculo que un vigía humano experimentado podría haber discernido visualmente—, el buque algorítmico queda expuesto de inmediato a una declaración de infracción normativa y a la presunción de culpa.
Además, la regla 2 exige atenerse a las prácticas habituales de la gente de mar o a las circunstancias especiales del caso. Los sistemas de navegación algorítmica operan mediante lógica predefinida, minimización de funciones de coste e inferencia estadística. Carecen de sentido común, de intuición contextual y de la capacidad de ponderar valores contrapuestos no cuantificables durante peligros imprevistos. Cuando un algoritmo cumple estrictamente las reglas de gobierno del RIPA (reglas 11 a 18), pero no se aparta de ellas conforme a la regla 2(b) para evitar un peligro inminente, el ordenamiento jurídico debe determinar dónde reside la culpa.
La atribución de responsabilidad se fragmenta en varias corrientes distintas cuando un buque no tripulado colisiona en el mar:
- El armador: Sigue siendo el demandado principal conforme al derecho de la responsabilidad civil extracontractual marítima. El armador puede enfrentar responsabilidad directa por negligencia corporativa al desplegar arquitecturas autónomas no validadas, o responsabilidad indirecta por los actos de los controladores en tierra.
- El operador remoto en tierra: Si el buque opera con un grado dos o tres de autonomía, la falta de intervención oportuna del controlador en tierra constituye una negligencia humana ordinaria, lo que mantiene las cadenas convencionales de responsabilidad indirecta mediante la doctrina del respondeat superior.
- El proveedor de software autónomo y el integrador de sistemas: Si la colisión se origina en una anomalía computacional, un parche de software dañado o una latencia en los procesos de visión artificial, la controversia entra en el ámbito de la responsabilidad por productos defectuosos. Sin embargo, los ordenamientos jurídicos marítimos carecen estructuralmente de los medios para integrar reclamaciones transjurisdiccionales por responsabilidad de producto junto con las acciones tradicionales de almirantazgo in rem.
- La sociedad de clasificación: Si las reglas de clasificación no logran detectar bucles lógicos letales en el software durante la verificación del sistema, los reclamantes podrían intentar dirigir sus acciones contra las sociedades de clasificación, aunque las doctrinas de inmunidad y los precedentes restrictivos sobre el deber de cuidado, como Marc Rich & Co. AG v. Bishop Rock Marine Co. Ltd. (The Nicholas H) (1995), imponen obstáculos casi insalvables a los demandantes.
Análisis comparativo de la responsabilidad según los grados de autonomía de la OMI
La distribución de los deberes jurídicos y el correspondiente centro de imputación de responsabilidad varían de manera fundamental en función del grado de autonomía del buque. La siguiente matriz ilustra los cambios doctrinales en los ámbitos normativo, operativo y de responsabilidad civil extracontractual:
| Clasificación de la autonomía | Paradigma operativo | Cumplimiento de la Regla 5 del RIPA | Atribución principal de responsabilidad | Marco de defensa aplicable |
|---|---|---|---|---|
| Grado uno: procesos automatizados y apoyo a la toma de decisiones | Gente de mar a bordo; los sistemas automatizan tareas individuales y emiten avisos de colisión. | Mantenido por guardias físicos en el puente mediante capacidades visuales y auditivas humanas. | Capitán del buque y tripulación de guardia conforme a las normas convencionales de negligencia. | Excepción por falta náutica prevista en el artículo IV, regla 2(a), de las Reglas de La Haya-Visby; regímenes clásicos de limitación. |
| Grado dos: buque controlado a distancia con gente de mar a bordo | Buque controlado desde tierra; la tripulación permanece a bordo para asumir el control o ejecutar operaciones físicas. | Mantenido de forma concurrente por el personal de a bordo y la vigilancia telemétrica desde tierra. | Distribuida entre la tripulación de a bordo, los controladores en tierra y la responsabilidad indirecta del propietario del buque. | Distribución compartida de responsabilidades conforme al Convenio sobre Abordajes de 1910; defensas de doble operativa. |
| Grado tres: buque controlado a distancia sin gente de mar | Buque operado íntegramente desde un centro de operaciones remotas (ROC); sin personas a bordo. | Mantenido exclusivamente mediante señales de sensores en tierra, vídeo en tiempo real y enlaces de datos. | Negligencia del operador remoto, fallos de telecomunicaciones e incumplimiento del deber de diligencia por parte de las instalaciones en tierra. | Deber de diligencia debida del porteador antes del viaje; pérdida de las excepciones por error humano a bordo. |
| Grado cuatro: buque plenamente autónomo | El sistema operativo adopta decisiones y determina acciones de manera totalmente independiente. | Mantenido mediante visión artificial algorítmica, LiDAR, radar y procesamiento en el borde. | Responsabilidad directa del propietario del buque por falta de navegabilidad; responsabilidad del desarrollador de software por el producto. | Defensas por vicio oculto; impugnación de los derechos tradicionales de limitación debido a actos sistémicos. |
Limitación de responsabilidad y erosión del criterio de participación
Uno de los privilegios fundamentales del comercio marítimo es el derecho de los propietarios de buques a limitar su responsabilidad financiera frente a reclamaciones marítimas. El marco normativo mundial que lo rige, el Convenio sobre Limitación de Responsabilidad Nacida de Reclamaciones de Derecho Marítimo de 1976, modificado por el Protocolo de 1996 (CLL), otorga a los propietarios de buques, a los salvadores y a cualquier persona por cuyos actos, negligencias u omisiones responda el propietario del buque el derecho a limitar sus responsabilidades acumuladas en función del arqueo del buque.
En virtud del artículo 4 del Convenio LLMC, este derecho a limitar la responsabilidad es prácticamente inquebrantable. La persona responsable solo perderá el derecho a limitar su responsabilidad si se prueba que el daño resultó de un acto u omisión personal, cometido con la intención de causar dicho daño o de forma temeraria y a sabiendas de que probablemente se produciría tal daño. La jurisprudencia relativa al artículo 4, ilustrada por resoluciones inglesas como The Bowbelle (1990) y The Ert Stefanie (1989), muestra el umbral excepcional que se exige para quebrar el límite: debe existir una culpa personal (la doctrina del alter ego de la responsabilidad corporativa) caracterizada por un conocimiento subjetivo real del probable resultado catastrófico.
La introducción de flotas autónomas altera radicalmente la aplicación de esta norma. En la navegación con tripulación humana, los actos y omisiones que causan siniestros marítimos se producen casi invariablemente en el nivel operativo a bordo del buque, muy alejados de las salas de juntas de la entidad armadora. Conforme al principio enunciado en Grand Champion Tankers Ltd. v. Norpipe Freightways Ltd. (The Marion) (1984), un fallo de los sistemas de gestión puede constituir culpa personal si el órgano directivo de la empresa no estableció una supervisión adecuada.
En un contexto de autonomía plena de grado cuatro, no hay tripulación operativa a bordo que pueda cometer un error de navegación aislado. Toda acción operativa ejecutada por el buque es consecuencia directa e inmediata de decisiones adoptadas durante la compilación del código, la selección de la arquitectura del sistema, el despliegue de la computación periférica y la supervisión del mantenimiento llevadas a cabo en la sede central de la empresa o en el centro de control en tierra. Si un armador decide implantar un algoritmo de aprendizaje automático del que se sabe que presenta vulnerabilidades en casos extremos, o no instala parches cibernéticos críticos para la seguridad con el fin de evitar tiempos de inactividad del buque, tal decisión emana directamente del órgano directivo y de la voluntad de la empresa.
Por consiguiente, los reclamantes en colisiones autónomas catastróficas argumentarán cada vez más que los fallos de la navegación algorítmica son omisiones personales y directas del armador. Si se demuestra que la dirección de la empresa asumió riesgos operativos algorítmicos con plena conciencia de que probablemente se producirían errores de cálculo en la navegación, el derecho a limitar la responsabilidad previsto en el artículo 4 podría ser desestimado con éxito. Ello expondría a los operadores de buques autónomos a responsabilidades ilimitadas que amenazarían sus balances, algo que los clubes estándar de protección e indemnización (P&I) y los aseguradores de casco y maquinaria no están preparados para absorber.
Responsabilidad del Estado, daños transfronterizos y tribunales internacionales
Las dimensiones jurídicas internacionales del despliegue de buques autónomos trascienden las reclamaciones privadas en materia de derecho marítimo para adentrarse en la resolución de controversias entre Estados. En los casos en que un buque autónomo sufre un fallo catastrófico de navegación que provoca una contaminación transfronteriza masiva —como el encallamiento de un petrolero no tripulado dentro de un Estado archipelágico o de un santuario marino ambientalmente sensible—, la responsabilidad del Estado del pabellón queda sometida a un intenso escrutinio ante órganos como la Corte Internacional de Justicia (CIJ) o el TIDM.
En el emblemático Caso del Canal de Corfú (Reino Unido contra Albania) (1949), la CIJ estableció que todo Estado tiene la obligación de no permitir a sabiendas que su territorio sea utilizado para actos contrarios a los derechos de otros Estados. Trasladado al ámbito marítimo mediante el artículo 194 de la CONVEMAR, los Estados asumen una obligación internacional de diligencia debida para prevenir, reducir y controlar la contaminación del medio marino. En el Caso relativo a las Plantas de Celulosa sobre el Río Uruguay (Argentina contra Uruguay) (2010), la CIJ subrayó que la obligación de diligencia debida exige no solo la adopción de normas y medidas apropiadas, sino también un determinado nivel de vigilancia en su aplicación y en el ejercicio del control administrativo.
Este principio recibió una consolidación definitiva en la Opinión Consultiva sobre las Responsabilidades y Obligaciones de los Estados respecto de las Actividades en la Zona (2011) de la Sala de Controversias de los Fondos Marinos del TIDM. La Sala aclaró que la obligación de diligencia debida de un Estado es una obligación de conducta, no de resultado, que exige la adopción de marcos regulatorios no menos rigurosos que las normas internacionales. Además, en el Arbitraje sobre el Mar de China Meridional (Filipinas contra China) (2016), la Corte Permanente de Arbitraje (CPA), actuando conforme al anexo VII de la CONVEMAR, confirmó que un Estado del pabellón incumple sus deberes de diligencia debida cuando no impide que los buques que enarbolan su pabellón se dediquen a prácticas peligrosas que ponen en riesgo la seguridad de la navegación y degradan el medio marino.
Si un Estado del pabellón certifica y abanderá unilateralmente buques autónomos de grado cuatro sin contar con un código internacional establecido y respaldado globalmente por la OMI, y dicho buque causa daños ambientales transfronterizos catastróficos, el Estado del pabellón se enfrentará a una exposición considerable. Los Estados ribereños afectados podrían iniciar procedimientos contenciosos ante el TIDM o la CIJ, argumentando que, al autorizar la navegación autónoma en ausencia de normas internacionales de seguridad exhaustivas, el Estado del pabellón no ejerció la diligencia debida conforme a los artículos 94, 194 y 211 de la CONVEMAR, lo que desencadena la responsabilidad estatal directa por el daño ecológico transfronterizo.
Hacia una Lex Robotica Maritima unificada
El régimen jurídico marítimo vigente, fundamentado en la presencia del agente humano en el mar, no puede mantener el equilibrio sistémico mediante una reinterpretación judicial ad hoc de términos obsoletos. A medida que la navegación algorítmica evoluciona de prototipos costeros experimentales a flotas comerciales transoceánicas, la comunidad internacional debe diseñar una revisión integral y coherente de los convenios marítimos internacionales. Los ejercicios de evaluación normativa (RSE) en curso de la OMI sobre el uso de MASS constituyen una iniciativa preliminar esencial, pero evidencian la dificultad de adaptar convenios redactados durante las eras del vapor y la mecánica a la frontera digital.
Para resolver las profundas ambigüedades relativas a la culpa, la navegabilidad y la exposición financiera, el derecho marítimo internacional debe transitar hacia una reforma doctrinal de dos niveles:
- Equivalencia funcional y codificación de la figura del capitán remoto: Los convenios de derecho internacional público, en particular el artículo 94 de la CONVEMAR y el capítulo V del SOLAS, deben incorporar explícitamente disposiciones de equivalencia funcional. Estas modificaciones han de reconocer formalmente que la personalidad jurídica y las responsabilidades indelegables del capitán pueden ser ejercidas por operadores designados y certificados en tierra desde centros de operaciones remotas.
- Un régimen de responsabilidad objetiva y compensación obligatoria: El régimen tradicional de abordaje basado en la culpa, establecido en el Convenio de 1910, resulta conceptualmente incongruente con la computación autónoma y probabilística. El derecho marítimo debería reflejar la exitosa estructura del Convenio Internacional sobre Responsabilidad Civil por Daños Debidos a Contaminación por Hidrocarburos de 1992 (CLC) y del Fondo Internacional de Indemnización de Daños Debidos a Contaminación por Hidrocarburos (Convenio del Fondo). Un régimen específico de responsabilidad objetiva para los MASS —que canalice la responsabilidad directamente al propietario registral del buque con independencia de la culpa, respaldado por un seguro obligatorio de límites elevados y un fondo internacional de compensación por riesgos de software— brindaría seguridad a los actores comerciales, protegería a las víctimas inocentes de abordajes y liberaría a los tribunales marítimos de la tarea casi imposible de determinar la culpa algorítmica conforme a doctrinas consuetudinarias centenarias.
Sin esta reconstrucción normativa proactiva, la integración de buques autónomos desencadenará una fricción jurídica sin precedentes, generando resultados impredecibles en materia de responsabilidad que amenazan los cimientos financieros del comercio marítimo y comprometen la integridad sistémica del derecho internacional del mar.
Comments
No comments yet.