Algorithmische Seetüchtigkeit und Navigationsverschulden: Neugestaltung der maritimen Haftung für autonome Schiffe
Diese Studie untersucht, wie autonome maritime Oberflächenschiffe das internationale Seerecht destabilisieren, und analysiert Verschuldenshaftung, Seetüchtigkeit und Kollisionsübereinkommen.
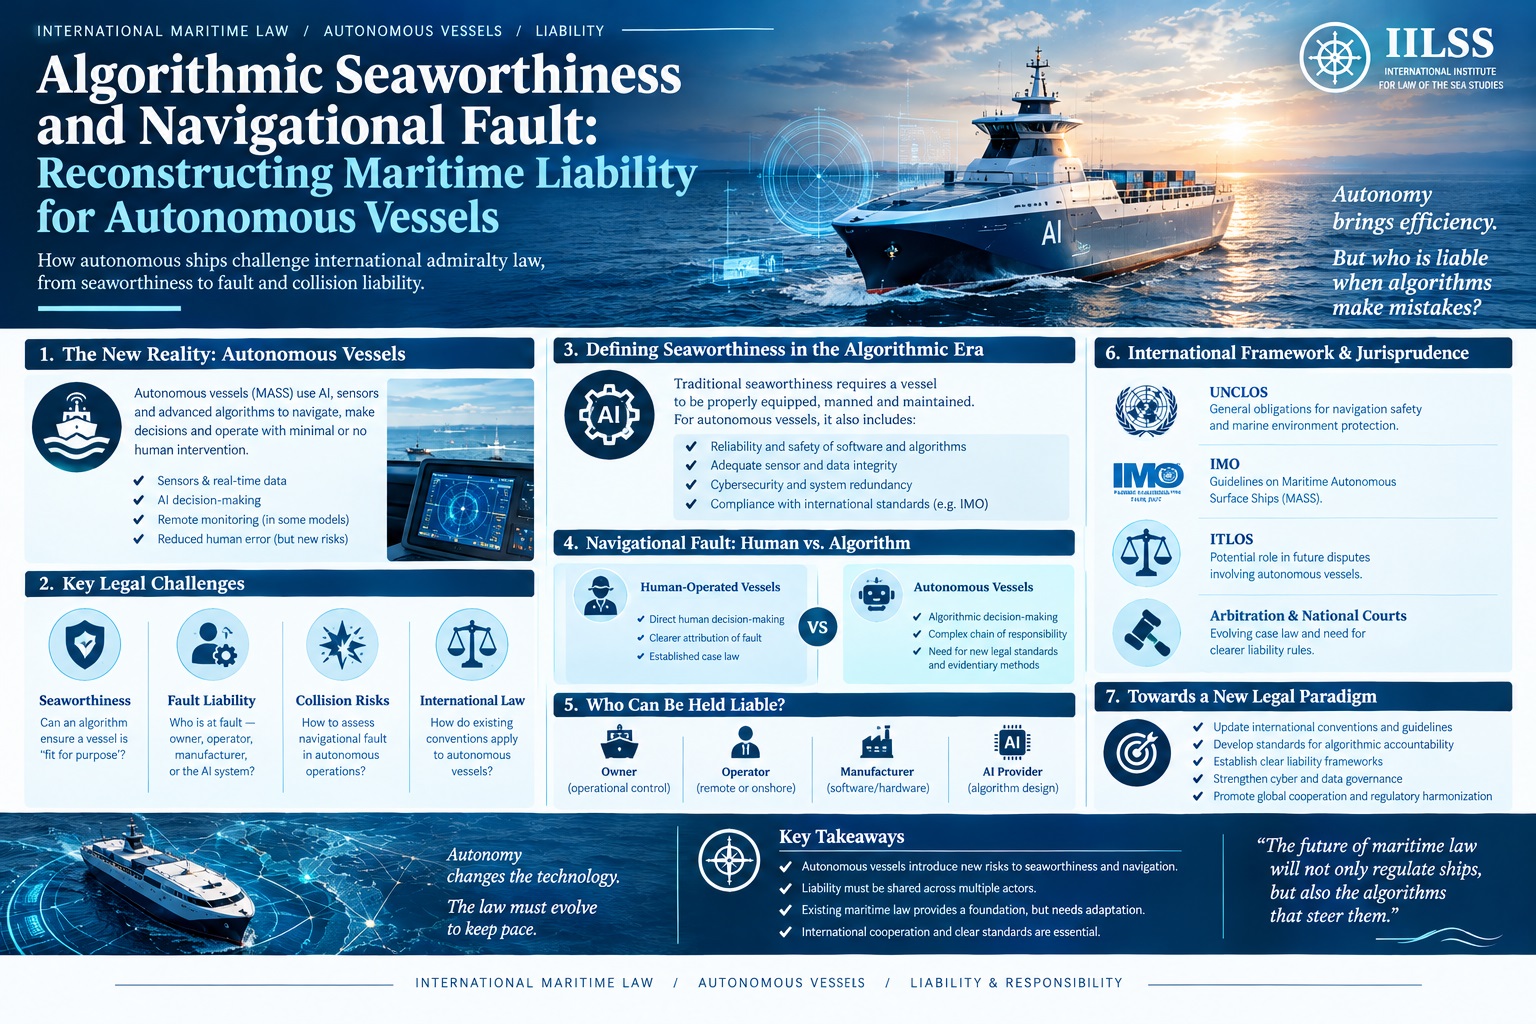
Das Aufkommen autonomer Überwasserschiffe (Maritime Autonomous Surface Ships, MASS) führt zu tiefgreifenden strukturellen Spannungen im Gefüge des öffentlichen und privaten Seerechts. Über Jahrhunderte hinweg hat die seerechtliche Rechtsprechung ihre Risikoverteilung sowie ihre Zurechnung von Verschulden und Haftung auf eine unauslöschliche Prämisse gestützt: die physische Präsenz eines menschlichen Kapitäns und einer Besatzung, die auf Hoher See professionelles Ermessen ausüben. Dieses anthropozentrische Gebäude, das in Instrumenten wie dem Seerechtsübereinkommen der Vereinten Nationen von 1982 (SRÜ), den Internationalen Regeln zur Verhütung von Zusammenstößen auf See von 1972 (KVR) und dem Internationalen Übereinkommen von 1974 zum Schutz des menschlichen Lebens auf See (SOLAS) verfestigt wurde, gerät systemisch ins Wanken, während die Entscheidungsbefugnis von menschlichen Seeleuten auf künstliche neuronale Netze, deterministische Algorithmen und landgestützte Fernbediener übergeht.
Die Internationale Seeschifffahrts-Organisation (IMO) unterteilt autonome Schiffe in vier unterschiedliche Betriebsgrade, die von Schiffen mit automatisierten Prozessen und Entscheidungsunterstützung (Grad eins) bis hin zu vollständig autonomen Systemen reichen, bei denen das Betriebssystem des Schiffes Konsequenzen berechnet und Handlungen ohne menschliches Eingreifen ausführt (Grad vier). Während in den Küstengewässern verschiedener Staaten weiterhin Betriebserprobungen stattfinden, bleibt die rechtliche Architektur der internationalen Schifffahrt tief in verschuldensbasierten Haftungsparadigmen verankert. Die Schnittmenge zwischen algorithmischer Handlungsfähigkeit und internationalen Seerechtsübereinkommen wirft grundlegende rechtsdogmatische Fragen hinsichtlich des rechtlichen Status des Kapitäns, des Umfangs der Pflicht zur sorgfältigen Seemannschaft und der Tragfähigkeit jahrhundertealter Haftungsbeschränkungsregime auf.
Die dogmatische Spannung zwischen öffentlichem Seerecht und unbemannter Schifffahrt
Auf zwischenstaatlicher Ebene liegt die erste Hürde für den Betrieb autonomer Schiffe in Artikel 94 des SRÜ. Gemäß dieser Bestimmung muss jeder Flaggenstaat seine Hoheitsgewalt und Kontrolle in administrativen, technischen und sozialen Angelegenheiten über die Schiffe, die seine Flagge führen, wirksam ausüben. Insbesondere verpflichten Artikel 94 Absatz 3 Buchstabe b und Artikel 94 Absatz 4 Buchstabe b jeden Staat, die erforderlichen Maßnahmen zu ergreifen, um sicherzustellen, dass jedes Schiff einem Kapitän und Offizieren anvertraut ist, die über die entsprechende Befähigung verfügen, und dass die Besatzung hinsichtlich Qualifikation und Anzahl der Größe, dem Typ, der Maschinenanlage und der Ausrüstung des Schiffes angemessen ist.
Eine textbezogene Auslegung von Artikel 94 legt nahe, dass die physische Anwesenheit einer Besatzung an Bord eine unabänderliche Voraussetzung für die Erfüllung der Pflichten des Flaggenstaates darstellt. Im Fall M/V Saiga (Nr. 2) (St. Vincent und die Grenadinen gegen Guinea) bekräftigte der Internationale Seegerichtshof (ITLOS), dass die in Artikel 94 aufgeführten Pflichten bindende Verpflichtungen sind, die dazu bestimmt sind, die Sicherheit und Ordnung der Seefahrt in den internationalen Gemeinschaftsräumen zu gewährleisten. Wenn ein autonomes Schiff ohne einen physisch anwesenden Kapitän oder eine Besatzung betrieben wird, verstößt der Flaggenstaat dann gegen seine völkerrechtlichen Sorgfaltspflichten und zieht damit die Staatenverantwortlichkeit nach dem Völkergewohnheitsrecht auf sich, wie es in den Artikeln über die Verantwortlichkeit von Staaten für völkerrechtswidriges Handeln kodifiziert ist?
Die wissenschaftliche Diskussion verläuft entlang zweier primärer Auslegungsmethoden. Der traditionalistische Ansatz argumentiert, dass die gewöhnliche Bedeutung der Begriffe gemäß Artikel 31 des Wiener Übereinkommens über das Recht der Verträge verlange, dass ein Kapitän eine identifizierbare natürliche Person sein muss, die sich physisch an Bord des Schiffes befindet. Eine evolutive Auslegung geht hingegen davon aus, dass der regulatorische Zweck von Artikel 94 auf einem sicheren Navigationsmanagement beruht und nicht auf der körperlichen Präsenz. Nach dieser Auffassung erfüllt ein Operator in einem Fernsteuerzentrum (ROC) an Land oder ein autorisiertes Unternehmen, das die automatisierte Navigation überwacht, jene funktionalen Aufgaben, die historisch dem Kapitän anvertraut waren. Gleichwohl stößt diese teleologische Anpassung auf erhebliche Reibungen mit parallelen internationalen Standards, insbesondere mit dem Internationalen Übereinkommen von 1978 über Normen für die Ausbildung, die Erteilung von Befähigungszeugnissen und den Wachdienst von Seeleuten (STCW), dessen Kompetenzanforderungen menschliche Sinneswahrnehmung und psychische Belastbarkeit auf der Brücke voraussetzen.
Kann ein unbemanntes Schiff rechtlich seetüchtig sein?
Im Bereich des Privatrechts, insbesondere im Seefrachtrecht, stellt die Seetüchtigkeit eine übergreifende Verpflichtung dar. Nach Artikel III Regel 1 der Haager Regeln und der Haager-Visby-Regeln ist der Beförderer verpflichtet, vor und bei Beginn der Reise die gebotene Sorgfalt anzuwenden, um das Schiff seetüchtig zu machen, es ordnungsgemäß mit Besatzung, Ausrüstung und Proviant zu versehen sowie die Laderäume zur Aufnahme der Güter tauglich und sicher zu machen. Historisch begründete das Common Law eine absolute Gewährleistung der Seetüchtigkeit zu Beginn jeder Reiseetappe, wie sie in frühen englischen Entscheidungen wie Kopitoff v. Wilson (1876) und Steel v. State Line Steamship Co. (1877) formuliert wurde, die später durch Gesetzgebung zu einer nicht delegierbaren Sorgfaltspflicht abgeschwächt wurde.
Der Maßstab der Seetüchtigkeit war nie statisch; er spiegelt eine objektive Beurteilung dessen wider, ob ein umsichtiger Reeder das Schiff in See geschickt hätte, wenn er zum maßgeblichen Zeitpunkt Kenntnis von dem betreffenden Mangel gehabt hätte – ein Prüfungsmaßstab, der auf McFadden v. Blue Star Line (1905) zurückgeht. Traditionell umfasst die Seetüchtigkeit drei unterschiedliche Dimensionen: die physische Unversehrtheit von Rumpf und Maschine, die Ladungstüchtigkeit sowie die fachliche Eignung des Personals. In The Makedonia (1958) bekräftigte das Gericht, dass ein Schiff ohne ausreichend ausgebildete oder befähigte Besatzung rechtlich als unseetüchtig gilt.
Der Einsatz autonomer Plattformen stellt diese Systematik grundlegend infrage. Ersetzt bei einem unbemannten Schiff die Software den menschlichen Aspekt der Besatzungskompetenz, oder geht sie vollständig in der maschinentechnischen Seetüchtigkeit des Schiffes auf? Wenn algorithmische Entscheidungsmodelle auf probabilistischen Deep-Learning-Frameworks beruhen, die naturgemäß intransparent sind – das klassische Black-Box-Dilemma –, kann ein Beförderer dann nachweisen, dass er die gebotene Sorgfalt im Sinne von Artikel III Regel 1 angewandt hat? Strandet ein autonomes Containerschiff aufgrund eines beispiellosen Randfallszenarios, das in seinen Trainingsdaten nicht erfasst war, so kann sich der Beförderer nicht auf einen Navigationsfehler im Rahmen der vertraglichen Haftungsfreistellungen berufen, sofern das Versagen auf eine intrinsische algorithmische Schwäche zurückzuführen ist, die bereits vor Reiseantritt bestand.
Diese Entwicklung verlagert das Schlachtfeld seerechtlicher Streitigkeiten. Nach Artikel IV Regel 2 Buchstabe a der Haager-Visby-Regeln ist der Beförderer von der Haftung für Verlust oder Beschädigung der Güter befreit, wenn diese auf Handlungen, Unterlassungen oder Verschulden des Kapitäns, der Schiffsbesatzung, des Lotsen oder der Leute des Beförderers bei der Navigation oder der Verwaltung des Schiffes zurückzuführen sind. Diese Ausnahme für nautisches Verschulden stellt eine der bedeutendsten Verteidigungsmöglichkeiten für Reeder dar. Sie steht jedoch unter dem strikten Vorbehalt, dass der Beförderer zuvor seiner Sorgfaltspflicht zur Bereitstellung eines seetüchtigen Schiffes nachgekommen ist, wie in Maxine Footwear Co. Ltd. v. Canadian Government Merchant Marine Ltd. (1959) festgestellt wurde. Wird eine systemische algorithmische Anfälligkeit oder eine veraltete Sensorkalibrierung als mangelnde Seetüchtigkeit und nicht als Navigationsfehler eingestuft, entfällt der Schutz durch Regel 2 Buchstabe a für den Beförderer vollständig.
Wer haftet bei einer Kollision eines autonomen Schiffes?
Bei Kollisionen auf Hoher See stützt sich die Bestimmung der zivilrechtlichen Haftung nach wie vor auf das Internationale Übereinkommen zur einheitlichen Feststellung von Regeln über den Zusammenstoß von Schiffen von 1910 (Zusammenstoßübereinkommen von 1910). Der in den Artikeln 2, 3 und 4 formulierte Kerngedanke des Übereinkommens lautet, dass die Haftung dem Verschulden folgt: Wird die Kollision durch das Verschulden eines der Schiffe verursacht, so trifft dieses Schiff die Pflicht zum Schadensersatz; liegt das Verschulden bei zwei oder mehr Schiffen, so haftet jedes Schiff im Verhältnis zu seinem jeweiligen Verschuldensgrad.
Das Verschulden im Recht der Schiffskollisionen bemisst sich traditionell an der Einhaltung der Kollisionsverhütungsregeln (COLREGs). Zwei Bestimmungen erzeugen für autonome Systeme erhebliche rechtliche Reibungspunkte: Regel 5 zur Ausguckpflicht sowie Regel 2, die die Verantwortung des Kapitäns und der Besatzung verankert, sich an die allgemeine Seemannspraxis zu halten. Regel 5 ordnet an, dass jedes Fahrzeug jederzeit gehörigen Ausguck durch Gesicht und Gehör sowie mit allen verfügbaren Mitteln entsprechend den gegebenen Umständen und Bedingungen halten muss, um einen vollständigen Überblick über die Lage und die Gefahr eines Zusammenstoßes zu gewinnen.
Der Wortlaut – „durch Gesicht und Gehör“ – erforderte historisch stets menschliche Wahrnehmung. In grundlegenden Entscheidungen des englischen Admiralitätsgerichts, etwa in The Pelopidas (1981) und The Roseline (1981), betonten die Gerichte wiederholt, dass elektronische Navigationshilfen, darunter Radar und automatische Radarauswertehilfen, die menschliche visuelle und akustische Wachsamkeit lediglich ergänzen, nicht aber ersetzen können. Kann die maschinelle Wahrnehmung im Fall eines autonomen Fahrzeugs, das mit Synthetic Aperture Radar, Light Detection and Ranging (LiDAR), optischen Kameras und akustischen Sensoren ausgestattet ist, dem gesetzlichen Gebot der Regel 5 genügen? Erkennt ein autonomes Schiff ein kleines hölzernes Fischerboot ohne Radarreflektor nicht – also ein Hindernis, das ein erfahrener menschlicher Wachoffizier visuell wahrgenommen hätte –, so droht dem algorithmisch gesteuerten Fahrzeug unmittelbar die Feststellung eines Gesetzesverstoßes sowie die Vermutung eines Verschuldens.
Darüber hinaus verlangt Regel 2 die Beachtung der allgemeinen Seemannspraxis oder der besonderen Umstände des Einzelfalls. Algorithmische Navigationssysteme arbeiten mit vordefinierter Logik, Kostenfunktionsminimierung und statistischer Inferenz. Ihnen fehlen gesunder Menschenverstand, kontextuelle Intuition und die Fähigkeit, bei plötzlich auftretenden Gefahrenlagen widerstreitende, nicht quantifizierbare Werte gegeneinander abzuwägen. Folgt ein Algorithmus strikt den Ausweichregeln der COLREGs (Regeln 11 bis 18), weicht jedoch nicht gemäß Regel 2(b) davon ab, um eine unmittelbare Gefahr zu vermeiden, muss das Rechtssystem klären, wo das Verschulden liegt.
Kollidiert ein unbemanntes Schiff auf See, verzweigt sich die Haftungsfrage in mehrere eigenständige Stränge:
- Der Reeder: Bleibt nach dem Seehaftungsrecht der Hauptbeklagte. Den Reeder kann eine unmittelbare Haftung für organisatorisches Verschulden beim Einsatz ungeprüfter autonomer Systemarchitekturen treffen oder eine Haftung für fremdes Verschulden hinsichtlich der Handlungen landgestützter Operateure.
- Der landgestützte Fernoperator: Wird das Schiff mit einem Autonomiegrad zwei oder drei betrieben, stellt das Versäumnis des Operators an Land, rechtzeitig einzugreifen, ein gewöhnliches menschliches Verschulden dar, wodurch die herkömmlichen Zurechnungsketten der Haftung für Verrichtungsgehilfen nach dem Grundsatz des respondeat superior bestehen bleiben.
- Der Anbieter autonomer Software und der Systemintegrator: Beruht die Kollision auf einer Rechenanomalie, einem fehlerhaften Software-Patch oder einer Latenz in den Verarbeitungsketten des maschinellen Sehens, fällt der Streitgegenstand in den Bereich der Produkthaftung. Die seerechtlichen Systeme sind jedoch strukturell nur unzureichend darauf ausgelegt, grenzüberschreitende Produkthaftungsansprüche neben traditionellen dinglichen Admiralty-Klagen zu integrieren.
- Die Klassifikationsgesellschaft: Versagen die Klassifikationsvorschriften bei der Systemprüfung darin, fatale logische Schleifen in der Software zu erkennen, können Kläger versuchen, die Klassifikationsgesellschaften in Anspruch zu nehmen, wenngleich Immunitätsgrundsätze und restriktive Präzedenzfälle zur Sorgfaltspflicht – wie etwa Marc Rich & Co. AG v. Bishop Rock Marine Co. Ltd. (The Nicholas H) (1995) – für Kläger nahezu unüberwindbare Hürden errichten.
Vergleichende Analyse der Haftung über die Autonomiegrade der IMO hinweg
Die Verteilung der rechtlichen Pflichten und der entsprechende Haftungsanknüpfungspunkt variieren grundlegend je nach Autonomiegrad des Schiffes. Die folgende Matrix veranschaulicht die dogmatischen Verschiebungen innerhalb der regulatorischen, betrieblichen und deliktsrechtlichen Rahmenbedingungen:
| Autonomiegrad | Betriebsparadigma | Einhaltung von Regel 5 der KVR | Primäre Verschuldenszuweisung | Anwendbarer Haftungsabwehrmechanismus |
|---|---|---|---|---|
| Grad eins: Automatisierte Prozesse und Entscheidungsunterstützung | Seeleute an Bord; Systeme automatisieren einzelne Aufgaben und geben Kollisionswarnungen aus. | Aufrechterhaltung durch physisch präsente Brückenwachen unter Nutzung menschlicher visueller und akustischer Wahrnehmung. | Schiffsführer und wachhabende Besatzung nach den herkömmlichen Sorgfaltsmaßstäben. | Nautisches Verschulden als Haftungsausschluss nach Art. IV Abs. 2 lit. a der Haager-Visby-Regeln; klassische Haftungsbeschränkungsregime. |
| Grad zwei: Ferngesteuertes Schiff mit Seeleuten an Bord | Schiff wird von Land aus gesteuert; die Besatzung verbleibt an Bord, um die Kontrolle zu übernehmen oder physische Vorgänge auszuführen. | Gleichzeitige Aufrechterhaltung durch das Personal an Bord und die telemetrische Überwachung von Land aus. | Aufteilung zwischen Schiffsbesatzung, Steuerpersonal an Land und der Haftung des Reeders für seine Verrichtungsgehilfen. | Verteilte Verschuldensanteile nach dem Übereinkommen von 1910 zur einheitlichen Feststellung einzelner Regeln über den Zusammenstoß von Schiffen; Verteidigungseinreden bei dualem Betrieb. |
| Grad drei: Ferngesteuertes Schiff ohne Seeleute | Schiff wird vollständig von einem Fernsteuerzentrum (Remote Operations Centre, ROC) aus betrieben; keine Personen an Bord. | Ausschließliche Aufrechterhaltung über landgestützte Sensordaten, Echtzeitvideo und Datenverbindungen. | Verschulden des Fernsteuerpersonals, Telekommunikationsausfälle und Pflichtverletzungen der Landanlage. | Pflicht des Beförderers zur gebotenen Sorgfalt vor Reiseantritt; Wegfall der Einrede des Verschuldens an Bord befindlicher Personen. |
| Grad vier: Vollständig autonomes Schiff | Das Betriebssystem trifft Entscheidungen und bestimmt Handlungen völlig eigenständig. | Aufrechterhaltung durch algorithmische Maschinenvision, LiDAR, Radar und Edge-Verarbeitung. | Direkte Haftung des Reeders wegen Seeuntüchtigkeit; Produkthaftung des Softwareentwicklers. | Einreden aufgrund verborgener Mängel; Infragestellung traditioneller Haftungsbeschränkungsrechte infolge systembedingter Handlungen. |
Haftungsbeschränkung und die Aushöhlung des Privity-Standards
Eines der grundlegenden Privilegien der Seeschifffahrt ist das Recht der Reeder, ihre finanzielle Haftung für seerechtliche Ansprüche zu beschränken. Der maßgebliche globale Rechtsrahmen – das Übereinkommen von 1976 über die Beschränkung der Haftung für Seeforderungen in der Fassung des Protokolls von 1996 (LLMC) – räumt Reedern, Bergern sowie allen Personen, für deren Handeln, Unterlassen oder Verschulden der Reeder verantwortlich ist, das Recht ein, ihre Gesamthaftung entsprechend der Tonnage des Schiffes zu begrenzen.
Nach Artikel 4 des LLMC ist dieses Recht auf Haftungsbeschränkung praktisch unantastbar. Eine haftpflichtige Person verliert ihr Recht auf Beschränkung der Haftung nur dann, wenn nachgewiesen wird, dass der Schaden durch ihre eigene Handlung oder Unterlassung verursacht wurde, die entweder in der Absicht begangen wurde, einen solchen Schaden herbeizuführen, oder leichtfertig und in dem Bewusstsein erfolgte, dass ein solcher Schaden mit Wahrscheinlichkeit eintreten werde. Die Rechtsprechung zu Artikel 4, wie sie etwa in englischen Entscheidungen wie The Bowbelle (1990) und The Ert Stefanie (1989) zum Ausdruck kommt, verdeutlicht die außergewöhnlich hohe Schwelle, die für den Verlust des Beschränkungsrechts erforderlich ist: Es muss ein persönliches Verschulden vorliegen – im Sinne der Alter-Ego-Doktrin der Unternehmenshaftung –, das durch tatsächliche subjektive Kenntnis des wahrscheinlich katastrophalen Ausgangs gekennzeichnet ist.
Die Einführung autonomer Flotten verändert die Anwendung dieser Regel grundlegend. In der bemannten Schifffahrt erfolgen die Handlungen und Unterlassungen, die zu Seeunfällen führen, nahezu ausnahmslos auf der operativen Ebene an Bord des Schiffes – weit entfernt von den Vorstandsetagen der Reederei. Nach dem Grundsatz, der in Grand Champion Tankers Ltd. v. Norpipe Freightways Ltd. (The Marion) (1984) formuliert wurde, kann ein Versagen der Managementsysteme ein persönliches Verschulden darstellen, wenn das leitende Organ des Unternehmens es versäumt hat, eine angemessene Überwachung einzurichten.
In einem vollständig autonomen Kontext der Stufe vier gibt es keine operative Besatzung an Bord, die einen isolierten Navigationsfehler begehen könnte. Jede operative Maßnahme des Schiffes ist die unmittelbare, nicht vermittelte Folge von Entscheidungen, die bei der Code-Kompilierung, der Auswahl der Systemarchitektur, der Implementierung des Edge Computing und der Wartungsüberwachung in der Unternehmenszentrale oder im Kontrollzentrum an Land getroffen wurden. Entscheidet sich ein Reeder für den Einsatz eines maschinellen Lernalgorithmus, von dem bekannt ist, dass er Anfälligkeiten bei Randfällen aufweist, oder unterlässt er die Installation sicherheitskritischer Cyber-Patches, um Betriebsausfallzeiten des Schiffes zu vermeiden, so geht eine solche Entscheidung unmittelbar vom leitenden Organ und Willen des Unternehmens aus.
Folglich werden Geschädigte bei katastrophalen autonomen Kollisionen zunehmend geltend machen, dass Fehler der algorithmischen Navigation unmittelbare, persönliche Unterlassungen des Reeders darstellen. Wird nachgewiesen, dass die Unternehmensleitung algorithmische Betriebsrisiken in dem bewussten Wissen akzeptiert hat, dass Navigationsfehler mit Wahrscheinlichkeit die Folge sein würden, könnte das Beschränkungsrecht nach Artikel 4 erfolgreich durchbrochen werden. Dies würde Betreiber autonomer Schiffe unbegrenzten, bilanzgefährdenden Haftungsrisiken aussetzen, für deren Übernahme herkömmliche Schutz- und Indemnitätsgemeinschaften – P&I-Clubs – sowie Kasko- und Maschinenversicherer nicht gerüstet sind.
Staatenverantwortlichkeit, grenzüberschreitende Schäden und internationale Gerichte
Die völkerrechtlichen Dimensionen des Einsatzes autonomer Schiffe reichen über privatrechtliche Seehandelsansprüche hinaus bis hin zur zwischenstaatlichen Streitbeilegung. Erleidet ein autonomes Schiff einen katastrophalen Navigationsausfall, der zu einer massiven grenzüberschreitenden Verschmutzung führt – etwa wenn ein unbemannter Tanker in einem Archipelstaat oder einem ökologisch sensiblen Meeresschutzgebiet auf Grund läuft –, gerät die Verantwortung des Flaggenstaats vor Instanzen wie dem Internationalen Gerichtshof (IGH) oder dem ITLOS intensiv unter die Lupe.
Im wegweisenden Fall des Korfu-Kanals (Vereinigtes Königreich gegen Albanien) (1949) stellte der IGH fest, dass jeder Staat verpflichtet ist, wissentlich nicht zuzulassen, dass sein Hoheitsgebiet für Handlungen genutzt wird, die den Rechten anderer Staaten zuwiderlaufen. Übertragen auf den maritimen Bereich durch Artikel 194 des SRÜ, trifft die Staaten eine völkerrechtliche Sorgfaltspflicht, die Meeresumwelt vor Verschmutzung zu schützen, diese zu verringern und zu kontrollieren. Im Fall der Zellstofffabriken am Río Uruguay (Argentinien gegen Uruguay) (2010) betonte der IGH, dass die Sorgfaltspflicht nicht nur den Erlass angemessener Vorschriften und Maßnahmen erfordert, sondern auch ein gewisses Maß an Wachsamkeit bei deren Durchsetzung und bei der Ausübung administrativer Kontrolle.
Dieser Grundsatz erfuhr eine maßgebliche Bestärkung im Gutachten über die Verantwortlichkeiten und Pflichten der Staaten im Hinblick auf Tätigkeiten im Gebiet der Seabodenstreitkammer des ITLOS (2011). Die Kammer stellte klar, dass es sich bei der Sorgfaltspflicht eines Staates um eine Verhaltens- und nicht um eine Erfolgspflicht handelt, die den Erlass von Regelungsrahmen verlangt, welche nicht weniger streng sind als internationale Standards. Darüber hinaus bestätigte der Ständige Schiedshof (PCA) im Schiedsverfahren zum Südchinesischen Meer (Philippinen gegen China) (2016) gemäß Anhang VII des SRÜ, dass ein Flaggenstaat seine Sorgfaltspflichten verletzt, wenn er es versäumt, Schiffe unter seiner Flagge daran zu hindern, gefährliche Praktiken auszuüben, die die Sicherheit der Schifffahrt gefährden und die Meeresumwelt schädigen.
Wenn ein Flaggenstaat autonome Schiffe der Stufe vier ohne einen etablierten, weltweit anerkannten internationalen Code der IMO einseitig zertifiziert und beflaggt und ein solches Schiff katastrophale grenzüberschreitende Umweltschäden verursacht, ist der Flaggenstaat erheblichen Risiken ausgesetzt. Betroffene Küstenstaaten könnten ein Streitsverfahren vor dem ITLOS oder dem IGH einleiten und argumentieren, dass der Flaggenstaat durch die Zulassung der autonomen Navigation ohne umfassende internationale Sicherheitsnormen seiner Sorgfaltspflicht nach den Artikeln 94, 194 und 211 des SRÜ nicht nachgekommen sei und dadurch eine unmittelbare Staatenverantwortlichkeit für grenzüberschreitende ökologische Schäden ausgelöst habe.
Auf dem Weg zu einer einheitlichen Lex Robotica Maritima
Das bestehende Seerechtsregime, das auf den menschlichen Akteur auf See ausgerichtet ist, kann sein systemisches Gleichgewicht nicht durch eine ad hoc erfolgende gerichtliche Neuinterpretation veralteter Begriffe bewahren. Während sich die algorithmische Navigation von experimentellen Küstenprototypen zu transozeanischen Handelsflotten weiterentwickelt, muss die internationale Gemeinschaft eine umfassende und kohärente Überarbeitung der internationalen Seerechtsübereinkommen erarbeiten. Die laufenden regulatorischen Prüfungsverfahren (Regulatory Scoping Exercises, RSE) der IMO zum Einsatz von MASS stellen eine wesentliche vorbereitende Initiative dar, verdeutlichen jedoch die Schwierigkeit, Übereinkommen, die im Dampf- und Maschinenzeitalter entworfen wurden, an die digitale Ära anzupassen.
Um die tiefgreifenden Unklarheiten in Bezug auf Verschulden, Seetüchtigkeit und finanzielle Haftung zu beseitigen, muss das internationale Seerecht zu einer zweistufigen dogmatischen Reform übergehen:
- Funktionale Äquivalenz und Kodifizierung des Fernkapitäns: Völkerrechtliche Übereinkommen, insbesondere Artikel 94 SRÜ und Kapitel V SOLAS, müssen Bestimmungen zur funktionalen Äquivalenz ausdrücklich aufnehmen. Diese Änderungen müssen formell anerkennen, dass die Rechtspersönlichkeit und die nicht delegierbaren Pflichten des Schiffsführers von benannten, zertifizierten Operateuren an Land in Fernsteuerungszentren wahrgenommen werden können.
- Eine Gefährdungshaftung mit verbindlichem Entschädigungssystem: Das traditionelle verschuldensabhängige Kollisionsregime nach dem Übereinkommen von 1910 ist konzeptionell unvereinbar mit probabilistischem, autonomem Computing. Das Seerecht sollte die erfolgreiche Struktur des Internationalen Übereinkommens von 1992 über die zivilrechtliche Haftung für Ölverschmutzungsschäden (CLC) und des Internationalen Fonds zur Entschädigung bei Ölverschmutzungsschäden (Fondsübereinkommen) übernehmen. Ein spezielles Gefährdungshaftungsregime für MASS – das die Haftung unabhängig vom Verschulden unmittelbar dem eingetragenen Reeder zuweist, gestützt durch eine obligatorische Versicherung mit hohen Deckungssummen und einen internationalen Fonds zur Kompensation von Softwarerisiken – würde kommerziellen Akteuren Rechtssicherheit bieten, unschuldige Kollisionsopfer schützen und die Seegerichte von der nahezu unmöglichen Aufgabe befreien, algorithmisches Verschulden anhand jahrhundertealter Common-Law-Dogmatik zu beurteilen.
Ohne eine derart vorausschauende gesetzliche Neugestaltung wird die Integration autonomer Schiffe beispiellose rechtliche Reibungen auslösen und unvorhersehbare Haftungsfolgen erzeugen, die die finanziellen Grundlagen des Seehandels bedrohen und die systemische Integrität des internationalen Seerechts gefährden.
Comments
No comments yet.