Aptidão para Navegação Algorítmica e Falha de Navegação: Reconstruindo a Responsabilidade Marítima para Embarcações Autônomas
Este estudo investiga como os navios autônomos de superfície desestabilizam o direito marítimo internacional, analisando a responsabilidade por culpa, a aptidão para navegação e as convenções sobre
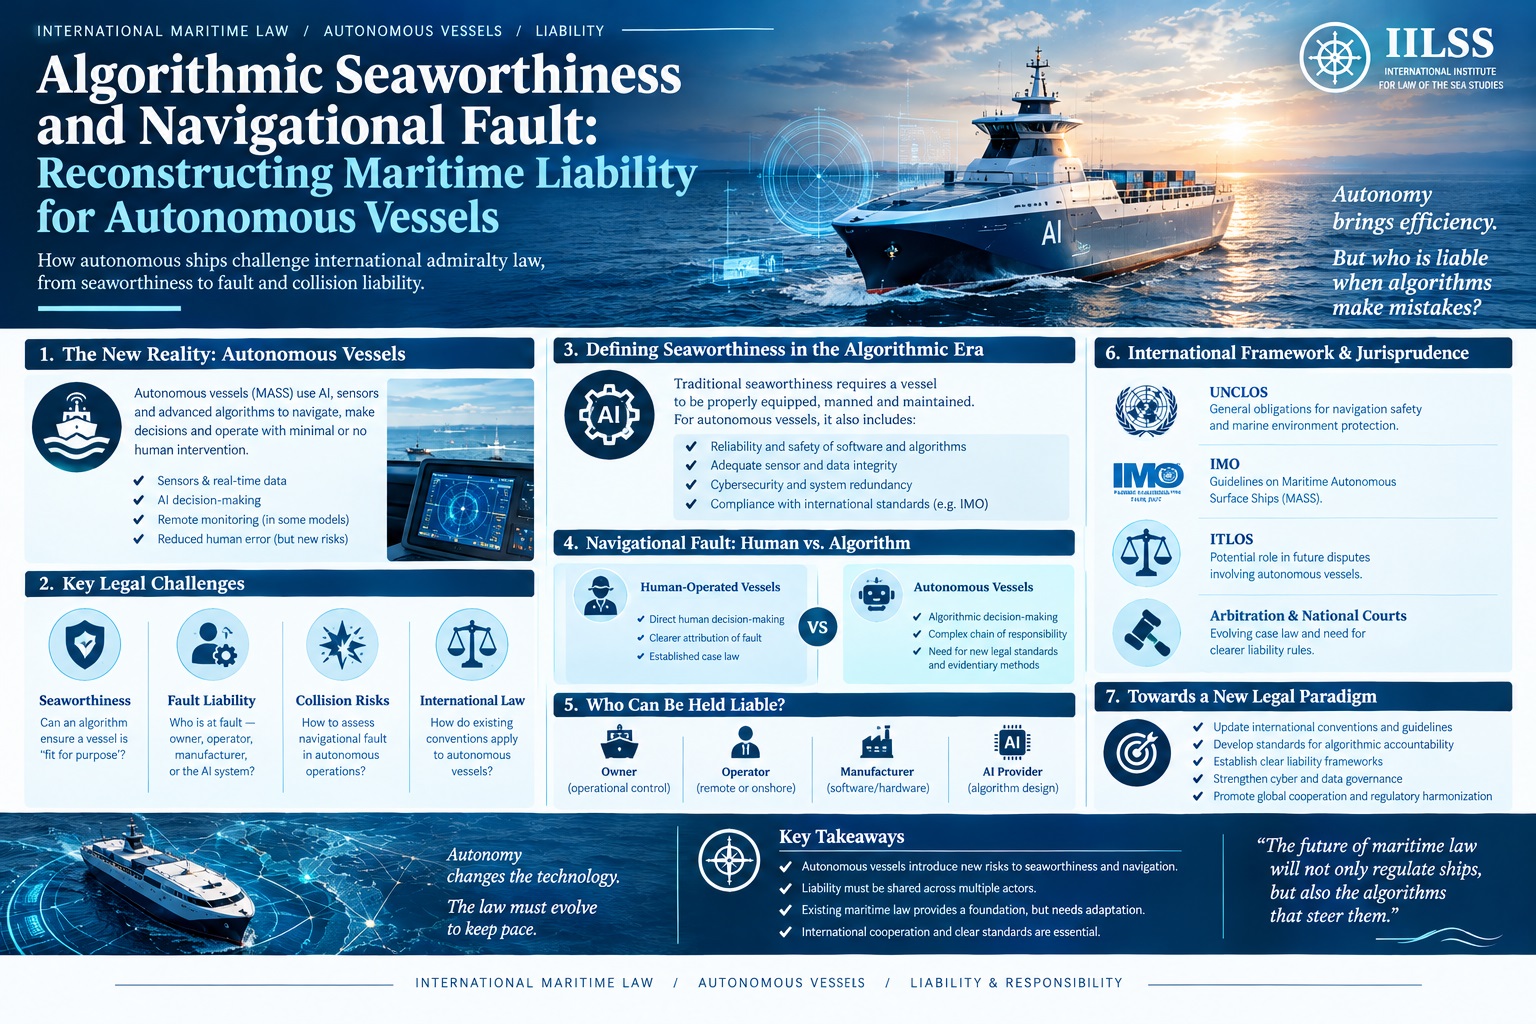
O advento dos Navios de Superfície Marítimos Autônomos (MASS) introduz uma profunda fricção estrutural no corpus do direito marítimo público e privado. Durante séculos, a jurisprudência do almirantado ancorou sua distribuição de risco, culpa e responsabilidade em uma premissa indelével: a presença física de um comandante humano e de uma tripulação exercendo discernimento profissional em alto-mar. Esse edifício antropocêntrico, cristalizado em instrumentos como a Convenção das Nações Unidas sobre o Direito do Mar de 1982 (UNCLOS), o Regulamento Internacional para Evitar Abalroamentos no Mar de 1972 (COLREGs) e a Convenção Internacional para a Salvaguarda da Vida Humana no Mar de 1974 (SOLAS), enfrenta uma desestabilização sistêmica à medida que a autoridade decisória migra de marinheiros humanos para redes neurais sintéticas, algoritmos determinísticos e operadores remotos baseados em terra.
A Organização Marítima Internacional (IMO) classifica as embarcações autônomas em quatro graus operacionais distintos, que vão desde navios com processos automatizados e apoio à decisão (Grau Um) até sistemas plenamente autônomos, nos quais o sistema operacional da embarcação calcula consequências e executa ações sem auxílio de intervenção humana (Grau Quatro). Embora os testes operacionais continuem em águas litorâneas sob jurisdição de diversos Estados, a arquitetura jurídica que rege a navegação internacional permanece profundamente atrelada a paradigmas de responsabilidade baseados na culpa. A interseção entre a agência algorítmica e as convenções marítimas internacionais precipita questionamentos jurisprudenciais cruciais quanto ao status jurídico do comandante, ao alcance do dever de boa prática náutica e à viabilidade de regimes de limitação de responsabilidade centenários.
A Tensão Doutrinária Entre o Direito Marítimo Público e a Navegação Não Tripulada
No plano interestatal, o obstáculo primordial à operação de embarcações autônomas reside no artigo 94 da UNCLOS. Nos termos desse dispositivo, todo Estado de bandeira deve exercer efetivamente sua jurisdição e controle em questões administrativas, técnicas e sociais sobre os navios que arvoram sua bandeira. Especificamente, o artigo 94(3)(b) e o artigo 94(4)(b) determinam que cada Estado adote as medidas necessárias para assegurar que todo navio esteja sob o comando de um capitão e de oficiais devidamente qualificados, e que a tripulação possua qualificação e efetivo adequados ao porte, tipo, maquinaria e equipamentos da embarcação.
Uma leitura textualista do artigo 94 sugere que o embarque físico da tripulação constitui um requisito imutável para o cumprimento das obrigações pelo Estado de bandeira. No Caso do Navio M/V Saiga (n.º 2) (São Vicente e Granadinas c. Guiné), o Tribunal Internacional do Direito do Mar (TIDM) reafirmou que os deveres enumerados no artigo 94 são obrigações vinculativas destinadas a garantir a segurança e a ordem marítimas nos espaços internacionais comuns. Se uma embarcação autônoma operar sem comandante ou tripulação físicos, o Estado de bandeira viola suas obrigações internacionais de diligência devida, atraindo assim a responsabilidade estatal nos termos do direito internacional consuetudinário, tal como codificado nos Artigos sobre a Responsabilidade dos Estados por Atos Internacionalmente Ilícitos?
O debate doutrinário divide-se ao longo de duas metodologias interpretativas principais. A abordagem tradicionalista sustenta que o sentido comum dos termos, à luz do artigo 31 da Convenção de Viena sobre o Direito dos Tratados, determina que o comandante deve ser uma pessoa natural identificável, fisicamente presente a bordo da embarcação. Em contrapartida, uma interpretação evolutiva postula que a teleologia regulatória do artigo 94 se centra na gestão segura da navegação, e não na presença corporal. Sob essa perspectiva, um controlador em um centro de operações remotas (ROC) em terra, ou uma entidade corporativa autorizada que supervisione a navegação automatizada, cumpre as funções historicamente confiadas ao comandante do navio. Não obstante, essa adaptação teleológica entra em forte atrito com normas internacionais paralelas, em particular a Convenção Internacional sobre Normas de Instrução, Certificação e Serviço de Quarto para os Marítimos de 1978 (STCW), cujas competências pressupõem percepção sensorial humana e resistência psicológica na ponte de comando.
Pode uma embarcação não tripulada ser legalmente considerada em condições de navegabilidade?
Na esfera do direito privado, especialmente no direito do transporte marítimo de mercadorias, a navegabilidade constitui uma obrigação abrangente. Nos termos do artigo III, regra 1, das Regras de Haia e de Haia-Visby, o transportador é obrigado, antes e no início da viagem, a exercer a devida diligência para tornar o navio apto à navegação, adequadamente tripulá-lo, equipá-lo e abastecê-lo, bem como para tornar os porões apropriados e seguros para o recebimento da carga. Historicamente, a common law estabeleceu uma garantia absoluta de navegabilidade no início de cada etapa da viagem, conforme articulado em precedentes ingleses antigos como Kopitoff v. Wilson (1876) e Steel v. State Line Steamship Co. (1877), a qual foi posteriormente atenuada pela legislação para um dever indelegável de diligência devida.
O padrão de navegabilidade nunca foi estático; ele reflete uma avaliação objetiva sobre se um armador prudente teria enviado a embarcação ao mar caso tivesse conhecimento do defeito relevante no momento pertinente, um teste que remonta a McFadden v. Blue Star Line (1905). Tradicionalmente, a navegabilidade incorpora três dimensões distintas: a integridade física do casco e dos motores, a aptidão para a carga e a competência humana. Em The Makedonia (1958), o tribunal reforçou que uma embarcação desprovida de tripulação adequadamente treinada ou competente é inavegável por força de lei.
A implantação de plataformas autônomas reformula fundamentalmente essa taxonomia. Em um navio não tripulado, o software substitui o elemento humano da competência da tripulação ou assimila-se inteiramente à navegabilidade mecânica da embarcação? Se os modelos algorítmicos de tomada de decisão dependem de estruturas probabilísticas de aprendizado profundo inerentemente opacas — o clássico dilema da caixa preta —, pode um transportador demonstrar o exercício da diligência devida nos termos do Artigo III, Regra 1? Se um porta-contêineres autônomo encalha em razão de um cenário extremo sem precedentes, não reconhecido por seu conjunto de dados de treinamento, o transportador não poderá invocar erro de navegação com base nas isenções contratuais caso a falha evidencie uma deficiência algorítmica intrínseca existente antes do início da viagem.
Essa dinâmica desloca o campo de batalha das ações judiciais marítimas. Nos termos do Artigo IV, Regra 2(a), das Regras de Haia-Visby, o transportador está resguardado de responsabilidade por perda ou dano à carga decorrentes de ato, negligência ou falta do capitão, marinheiro, prático ou dos prepostos do transportador na navegação ou na administração do navio. Essa exceção de culpa náutica representa uma das defesas mais significativas à disposição dos armadores. Contudo, tal exceção está estritamente condicionada ao cumprimento prévio da obrigação de diligência devida do transportador de fornecer uma embarcação navegável, conforme estabelecido em Maxine Footwear Co. Ltd. v. Canadian Government Merchant Marine Ltd. (1959). Se uma vulnerabilidade algorítmica sistêmica ou uma calibração obsoleta de sensores for caracterizada como inavegabilidade, e não como culpa náutica, o transportador perde integralmente a proteção da Regra 2(a).
Quem responde por uma colisão envolvendo um navio autônomo?
Nas colisões em alto-mar, a determinação da responsabilidade civil continua a fundamentar-se na Convenção Internacional para a Unificação de Certas Regras de Direito em Matéria de Abalroamento de 1910 (a Convenção sobre Abalroamento de 1910). A premissa central da Convenção, expressa nos artigos 2.º, 3.º e 4.º, é a de que a responsabilidade decorre da culpa: se a colisão for causada por culpa de uma das embarcações, recai sobre esta a obrigação de reparar os danos; e, havendo culpa de duas ou mais embarcações, a responsabilidade de cada uma será proporcional ao grau das culpas respetivamente cometidas.
A culpa no direito dos abalroamentos marítimos é tradicionalmente aferida pelo cumprimento do COLREGs. Duas disposições geram forte atrito jurídico para os sistemas autónomos: a Regra 5, que rege a vigilância, e a Regra 2, que estabelece a responsabilidade do comandante e da tripulação de observarem a prática corrente dos marinheiros. A Regra 5 determina que toda embarcação deve manter permanentemente uma vigilância adequada pela vista e pela audição, bem como por todos os meios disponíveis apropriados às circunstâncias e condições prevalecentes, de modo a permitir uma apreciação completa da situação e do risco de abalroamento.
A redação literal — pela vista e pela audição — exigiu historicamente a perceção humana. Em decisões emblemáticas do Tribunal do Almirantado inglês, como The Pelopidas (1981) e The Roseline (1981), os tribunais reiteraram que os auxílios eletrónicos à navegação, incluindo o radar e os auxiliares automáticos de traçado radar, complementam, mas não podem substituir, a vigilância visual e auditiva humana. No contexto de uma embarcação autónoma equipada com radar de abertura sintética, deteção e medição de distâncias por luz (LiDAR), câmaras óticas e sensores acústicos, poderá a perceção automática satisfazer o imperativo legal da Regra 5? Se um navio autónomo não conseguir identificar uma pequena embarcação de pesca de madeira sem refletor radar — um obstáculo que um vigia humano experiente poderia ter discernido visualmente —, o navio algorítmico fica imediatamente sujeito a uma declaração de violação normativa e à presunção de culpa.
Além disso, a Regra 2 exige a observância da prática corrente dos marinheiros ou das circunstâncias especiais do caso. Os sistemas algorítmicos de navegação operam por meio de lógica predefinida, minimização de funções de custo e inferência estatística. Carecem de senso comum, de intuição contextual e da capacidade de ponderar valores concorrentes não quantificáveis perante perigos emergentes. Quando um algoritmo segue rigorosamente as regras de manobra do COLREGs (Regras 11 a 18), mas deixa de se afastar delas ao abrigo da Regra 2(b) para evitar um perigo iminente, o sistema jurídico tem de determinar onde reside a culpa.
A imputação da responsabilidade fragmenta-se em várias vertentes distintas quando um navio não tripulado colide no mar:
- O Armador: Permanece como o principal réu no âmbito da responsabilidade civil extracontratual marítima. O armador pode enfrentar responsabilidade direta por negligência corporativa na implantação de arquiteturas autônomas não validadas, ou responsabilidade indireta pelos atos dos controladores em terra.
- O Operador Remoto em Terra: Se a embarcação operar sob autonomia de Grau Dois ou Três, a falha do controlador em terra em intervir de maneira oportuna configura negligência humana comum, mantendo as cadeias convencionais de responsabilidade indireta por meio da doutrina do respondeat superior.
- O Fornecedor de Software Autônomo e o Integrador de Sistemas: Se a colisão decorrer de uma anomalia computacional, de uma atualização de software corrompida ou de latência nos fluxos de visão computacional, o litígio ingressa no domínio da responsabilidade pelo produto. Contudo, os sistemas de direito marítimo são estruturalmente inadequados para integrar ações de responsabilidade pelo produto de natureza transjurisdicional às tradicionais ações de almirantado in rem.
- A Sociedade Classificadora: Se as regras de classificação não detectarem laços lógicos letais no software durante a verificação do sistema, os reclamantes poderão tentar responsabilizar as sociedades classificadoras, embora as doutrinas de imunidade e os precedentes restritivos quanto ao dever de cuidado, como Marc Rich & Co. AG v. Bishop Rock Marine Co. Ltd. (The Nicholas H) (1995), criem obstáculos quase intransponíveis para os demandantes.
Análise Comparativa da Responsabilidade nos Graus de Autonomia da OMI
A distribuição dos deveres legais e o correspondente locus de responsabilidade variam fundamentalmente conforme o grau de autonomia da embarcação. A matriz a seguir ilustra as mudanças doutrinárias nos âmbitos regulatório, operacional e de responsabilidade civil extracontratual:
| Classificação de Autonomia | Paradigma Operacional | Cumprimento da Regra 5 do COLREGs | Atribuição Primária de Culpa | Estrutura de Defesa Aplicável |
|---|---|---|---|---|
| Grau Um: Processos Automatizados e Apoio à Decisão | Marítimos a bordo; os sistemas automatizam tarefas individuais e emitem avisos de colisão. | Mantido por vigias físicos na ponte, utilizando capacidades visuais e auditivas humanas. | Comandante do navio e tripulação de quarto ao abrigo dos padrões convencionais de negligência. | Exceção de falta náutica nos termos do art. IV, r. 2(a), das Regras de Haia-Visby; regimes clássicos de limitação. |
| Grau Dois: Navio Controlado Remotamente com Marítimos a Bordo | Embarcação controlada a partir de terra; a tripulação permanece a bordo para assumir o controlo ou executar operações físicas. | Mantido simultaneamente pelo pessoal a bordo e pela vigilância telemétrica baseada em terra. | Distribuída entre a tripulação de bordo, os controladores em terra e a responsabilidade indireta do armador. | Repartição de culpas partilhadas ao abrigo da Convenção sobre Abalroamento de 1910; defesas de dupla operação. |
| Grau Três: Navio Controlado Remotamente sem Marítimos | Embarcação inteiramente operada a partir de um Centro de Operações Remotas (ROC); sem seres humanos a bordo. | Mantido exclusivamente através de fluxos de sensores baseados em terra, vídeo em tempo real e ligações de dados. | Negligência do operador remoto, falhas de telecomunicações e incumprimento de deveres pelas instalações em terra. | Dever de diligência do transportador antes da viagem; perda das exceções relativas a erro humano a bordo. |
| Grau Quatro: Navio Totalmente Autónomo | O sistema operativo toma decisões e determina ações de forma totalmente independente. | Mantido através de visão computacional algorítmica, LiDAR, radar e processamento na borda. | Responsabilidade direta do armador por falta de navegabilidade; responsabilidade pelo produto do programador de software. | Defesas baseadas em vícios ocultos; contestação dos direitos tradicionais de limitação devido a atos sistémicos. |
Limitação de Responsabilidade e a Erosão do Critério de Privity
Um dos privilégios fundamentais do comércio marítimo é o direito dos armadores de limitar a sua responsabilidade financeira face a créditos marítimos. O quadro global aplicável, a Convenção sobre a Limitação da Responsabilidade em Matéria de Créditos Marítimos de 1976, conforme alterada pelo Protocolo de 1996 (LLMC), concede aos armadores, aos salvadores e a qualquer pessoa por cujo ato, negligência ou omissão o armador seja responsável o direito de limitar as responsabilidades agregadas em função da arqueação da embarcação.
Nos termos do artigo 4.º da LLMC, este direito à limitação é praticamente inquebrantável. A pessoa responsável só não terá o direito de limitar a sua responsabilidade se ficar provado que o prejuízo resultou de um ato ou omissão pessoal seu, praticado com a intenção de causar tal prejuízo, ou temerariamente e com consciência de que tal prejuízo provavelmente ocorreria. A jurisprudência relativa ao artigo 4.º, exemplificada por decisões inglesas como The Bowbelle (1990) e The Ert Stefanie (1989), ilustra o limiar excecional exigido para afastar a limitação: deve existir culpa pessoal (a doutrina do alter ego da responsabilidade societária) caracterizada pelo conhecimento subjetivo efetivo do provável resultado catastrófico.
A introdução de frotas autónomas altera radicalmente a aplicação desta regra. Na navegação tripulada por seres humanos, os atos e omissões que causam sinistros marítimos ocorrem quase invariavelmente ao nível operacional, a bordo do navio — muito distantes das salas de reuniões da entidade armadora. Nos termos do princípio enunciado em Grand Champion Tankers Ltd. v. Norpipe Freightways Ltd. (The Marion) (1984), uma falha nos sistemas de gestão pode constituir culpa pessoal se o órgão dirigente da empresa não tiver instituído uma supervisão adequada.
Num contexto de autonomia total de Grau Quatro, não existe tripulação operacional a bordo que possa cometer um erro de navegação isolado. Cada ação operacional executada pelo navio é a consequência direta e imediata de decisões tomadas durante a compilação do código, a seleção da arquitetura do sistema, a implementação de edge computing e a supervisão da manutenção realizadas na sede da empresa ou no centro de controlo em terra. Se um armador optar por implementar um algoritmo de aprendizagem automática sabidamente vulnerável em casos extremos, ou deixar de instalar atualizações cibernéticas críticas para a segurança a fim de evitar a imobilização do navio, tal decisão emana diretamente do órgão dirigente e da vontade da empresa.
Consequentemente, os reclamantes em colisões autónomas catastróficas argumentarão cada vez mais que as falhas na navegação algorítmica constituem omissões pessoais e diretas do armador. Se ficar provado que a gestão da empresa aceitou riscos operacionais algorítmicos com a consciência clara de que erros de cálculo na navegação provavelmente ocorreriam, o direito à limitação previsto no artigo 4.º poderá ser afastado com êxito. Tal exporia os operadores de navios autónomos a responsabilidades ilimitadas, suscetíveis de comprometer o seu balanço patrimonial, que os clubes normais de proteção e indemnização (P&I) e os seguradores de casco e máquinas não estão preparados para absorver.
Responsabilidade dos Estados, Danos Transfronteiriços e Tribunais Internacionais
As dimensões jurídicas internacionais da operação de embarcações autônomas extrapolam as demandas privadas do direito marítimo e alcançam a solução de controvérsias entre Estados. Nos casos em que uma embarcação autônoma sofre falha catastrófica de navegação, resultando em poluição transfronteiriça em grande escala — como um navio-tanque não tripulado que encalhe no território de um Estado arquipelágico ou em um santuário marinho ambientalmente sensível —, a responsabilidade do Estado de bandeira passa por intenso escrutínio perante órgãos como a Corte Internacional de Justiça (CIJ) ou o Tribunal Internacional do Direito do Mar (TIDM).
No emblemático Caso do Canal de Corfu (Reino Unido v. Albânia) (1949), a CIJ estabeleceu que todo Estado tem a obrigação de não permitir conscientemente que seu território seja utilizado para atos contrários aos direitos de outros Estados. Transposto para o domínio marítimo por meio do artigo 194 da CNUDM, os Estados assumem a obrigação internacional de diligência devida para prevenir, reduzir e controlar a poluição do meio marinho. No Caso das Fábricas de Celulose no Rio Uruguai (Argentina v. Uruguai) (2010), a CIJ enfatizou que a obrigação de diligência devida exige não apenas a adoção de regras e medidas apropriadas, mas também determinado nível de vigilância em sua aplicação e no exercício do controle administrativo.
Esse princípio recebeu reforço definitivo no Parecer Consultivo sobre Responsabilidades e Obrigações dos Estados com Relação às Atividades na Área (2011), emitido pela Câmara de Controvérsias dos Fundos Marinhos do TIDM. A Câmara esclareceu que a obrigação de diligência devida de um Estado é uma obrigação de conduta, e não de resultado, exigindo a adoção de arcabouços regulatórios não menos rigorosos do que os padrões internacionais. Além disso, na Arbitragem do Mar da China Meridional (Filipinas v. China) (2016), a Corte Permanente de Arbitragem (CPA), constituída nos termos do Anexo VII da CNUDM, confirmou que um Estado de bandeira viola seus deveres de diligência devida quando deixa de impedir que embarcações que arvoram sua bandeira se envolvam em práticas perigosas que comprometam a segurança da navegação e degradem o meio marinho.
Se um Estado de bandeira certificar e registrar unilateralmente embarcações autônomas de Grau Quatro sem um código internacional estabelecido e respaldado globalmente pela OMI, e tal embarcação causar danos ambientais transfronteiriços catastróficos, esse Estado enfrentará exposição substancial. Os Estados costeiros afetados poderiam instaurar procedimentos contenciosos perante o TIDM ou a CIJ, argumentando que, ao autorizar a navegação autônoma na ausência de normas internacionais abrangentes de segurança, o Estado de bandeira deixou de exercer a diligência devida prevista nos artigos 94, 194 e 211 da CNUDM, acionando assim a responsabilidade estatal direta pelos danos ecológicos transfronteiriços.
Rumo a uma Lex Robotica Maritima Unificada
O regime jurídico marítimo vigente, fundamentado na presença do agente humano no mar, não consegue manter o equilíbrio sistêmico por meio de uma reinterpretação judicial ad hoc de termos obsoletos. À medida que a navegação algorítmica evolui de protótipos costeiros experimentais para frotas comerciais transoceânicas, a comunidade internacional precisa conceber uma revisão abrangente e coerente das convenções marítimas internacionais. Os exercícios de escopo regulatório (RSE) em curso na OMI para o uso de MASS representam uma iniciativa preliminar essencial, mas evidenciam a dificuldade de adaptar convenções redigidas durante as eras do vapor e da mecânica à fronteira digital.
Para resolver as profundas ambiguidades relativas à culpa, à navegabilidade e à exposição financeira, o direito marítimo internacional deve avançar rumo a uma reforma doutrinária em dois níveis:
- Equivalência funcional e codificação do comandante remoto: As convenções de direito internacional público, em especial o artigo 94 da CNUDM e o Capítulo V da SOLAS, devem incorporar explicitamente disposições sobre equivalência funcional. Tais emendas precisam reconhecer formalmente que a personalidade jurídica e as responsabilidades indelegáveis do comandante do navio podem ser exercidas por operadores designados e certificados em terra, atuando a partir de Centros de Operações Remotas.
- Um regime de responsabilidade objetiva e indenização obrigatória: O tradicional regime de abalroamento baseado na culpa, previsto na Convenção de 1910, é conceitualmente incompatível com a computação autônoma e probabilística. O direito marítimo deveria espelhar a estrutura bem-sucedida da Convenção Internacional sobre Responsabilidade Civil por Danos Causados por Poluição por Óleo de 1992 (CLC) e do Fundo Internacional de Indenização por Danos Causados por Poluição por Óleo (Convenção do Fundo). Um regime específico de responsabilidade objetiva para os MASS — canalizando a responsabilidade diretamente ao armador registrado, independentemente de culpa, respaldado por seguro obrigatório de limites elevados e por um fundo internacional de indenização para riscos de software — proporcionaria segurança aos agentes comerciais, protegeria as vítimas inocentes de abalroamentos e liberaria os tribunais marítimos da tarefa quase impossível de analisar a culpa algorítmica sob doutrinas seculares da common law.
Sem essa reconstrução legislativa proativa, a integração de embarcações autônomas provocará atritos jurídicos sem precedentes, gerando desfechos imprevisíveis em matéria de responsabilidade que ameaçam as bases financeiras do comércio marítimo e comprometem a integridade sistêmica do direito internacional do mar.
Comments
No comments yet.