صلاحیت دریانوردی الگوریتمی و تقصیر ناوبری: بازسازی مسئولیت دریایی برای شناورهای خودران
این پژوهش بررسی میکند که چگونه کشتیهای سطحی خودران دریایی حقوق دریایی بینالمللی را بیثبات میکنند و به تحلیل مسئولیت ناشی از تقصیر، صلاحیت دریانوردی و کنوانسیونهای تصادم میپردازد.
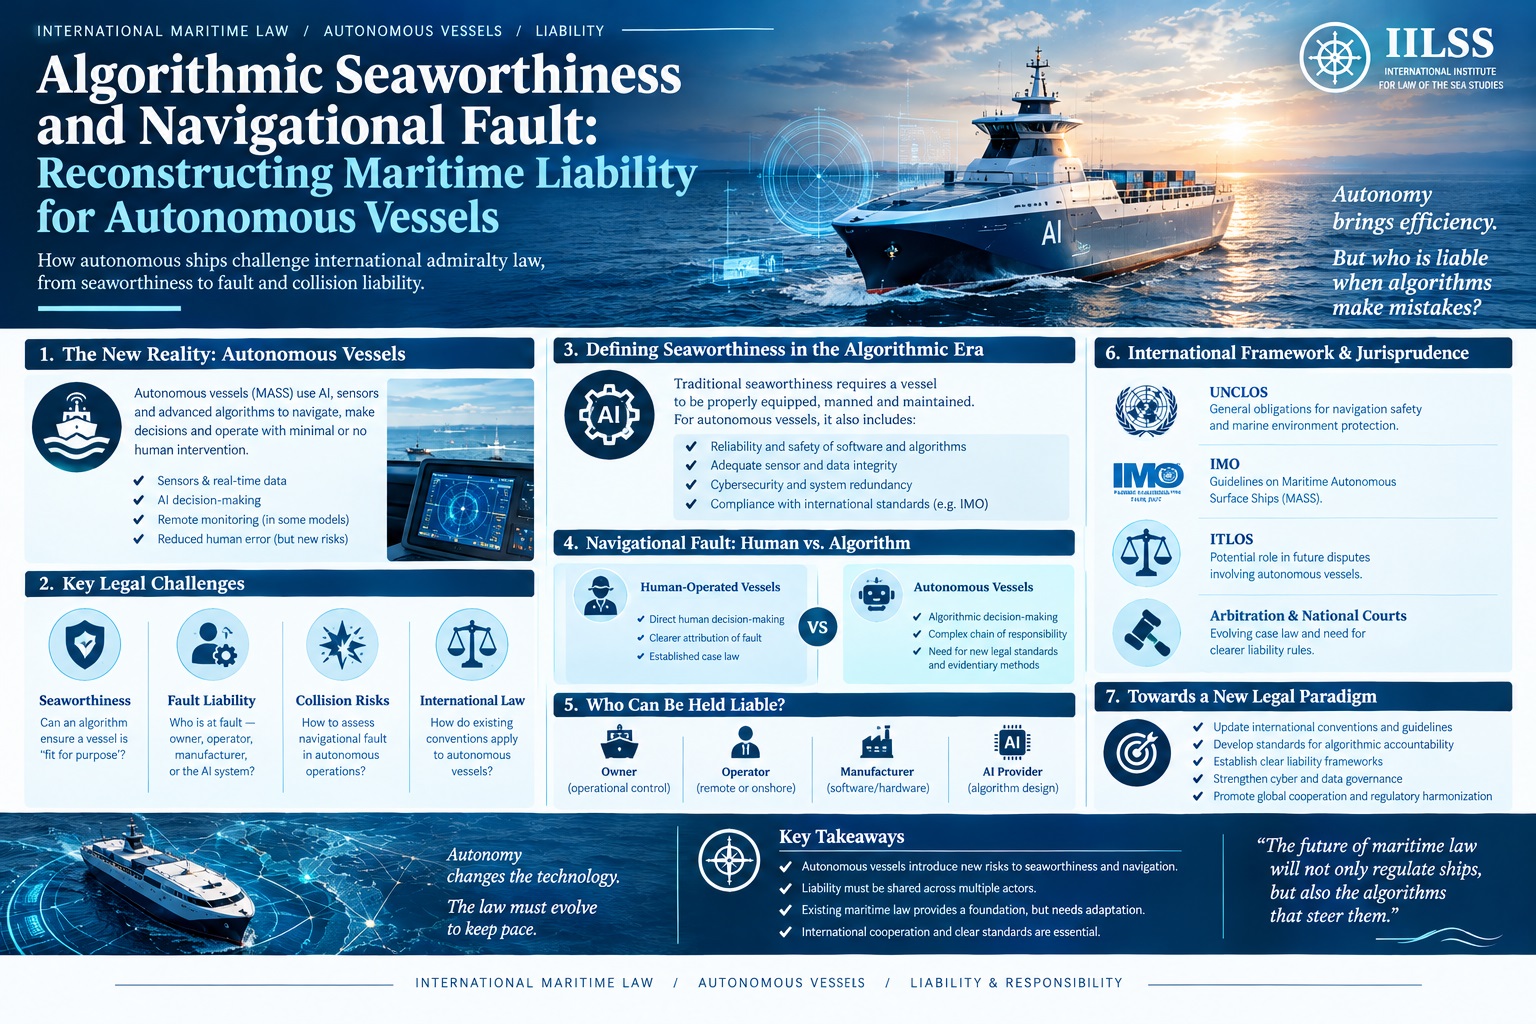
ظهور کشتیهای سطحی خودران دریایی (MASS) تنش ساختاری عمیقی را در پیکرهٔ حقوق عمومی و خصوصی دریایی ایجاد میکند. رویهٔ قضایی دریایی برای قرنها، توزیع خطر، تقصیر و مسئولیت را بر پیشفرضی تغییرناپذیر استوار ساخته است: حضور فیزیکی ناخدا و خدمهای انسانی که صلاحیت حرفهای خود را در آبهای آزاد اعمال میکنند. این ساختار انسانمحور، که در اسنادی چون کنوانسیون سازمان ملل متحد دربارهٔ حقوق دریاها مصوب ۱۹۸۲ (UNCLOS)، کنوانسیون مقررات بینالمللی جلوگیری از تصادم در دریا مصوب ۱۹۷۲ (COLREGs) و کنوانسیون بینالمللی ایمنی جان اشخاص در دریا مصوب ۱۹۷۴ (SOLAS) تبلور یافته است، با انتقال اختیار تصمیمگیری از دریانوردان انسانی به شبکههای عصبی مصنوعی، الگوریتمهای قطعی و اپراتورهای کنترل از راه دور مستقر در خشکی، با بیثباتی نظاممند مواجه میشود.
سازمان بینالمللی دریانوردی (IMO) شناورهای خودران را در چهار درجهٔ عملیاتی متمایز طبقهبندی میکند؛ از کشتیهایی با فرایندهای خودکار و پشتیبانی تصمیمگیری (درجه یک) تا سیستمهای کاملاً خودرانی که در آنها سیستم عامل شناور، پیامدها را محاسبه کرده و اقدامات را بدون مداخلهٔ انسانی اجرا میکند (درجه چهار). در حالی که آزمایشهای عملیاتی در سواحل تحت حاکمیت دولتهای مختلف ادامه دارد، ساختار حقوقی حاکم بر کشتیرانی بینالمللی همچنان پیوند عمیقی با الگوهای مسئولیت مبتنی بر تقصیر دارد. تلاقی عاملیت الگوریتمی با کنوانسیونهای بینالمللی دریایی، پرسشهای مهمی را در رویهٔ قضایی دربارهٔ وضعیت حقوقی ناخدا، دامنهٔ تکلیف دریانوردی محتاطانه و کارآمدی رژیمهای محدودسازی مسئولیتِ چندصدساله برمیانگیزد.
تنش دکترینال میان حقوق عمومی دریایی و دریانوردی بدون خدمه
در سطح بیندولتی، مانع اولیه برای بهرهبرداری از شناورهای خودران در مادهٔ ۹۴ کنوانسیون حقوق دریاها نهفته است. بر اساس این مقرره، هر دولت صاحب پرچم باید صلاحیت و کنترل خود را در امور اداری، فنی و اجتماعی بر کشتیهایی که پرچم آن را برافراشتهاند، بهطور مؤثر اعمال کند. بهطور مشخص، بندهای ۳(ب) و ۴(ب) مادهٔ ۹۴ مقرر میدارند که هر دولت باید تدابیر لازم را اتخاذ کند تا اطمینان حاصل شود هر کشتی تحت فرماندهی ناخدا و افسرانی دارای صلاحیت مناسب قرار دارد و خدمه از نظر صلاحیت و تعداد، متناسب با اندازه، نوع، ماشینآلات و تجهیزات کشتی هستند.
قرائتی متنمحور از ماده ۹۴ حاکی از آن است که حضور فیزیکی خدمه در کشتی، پیششرطی تغییرناپذیر برای پایبندی دولت صاحب پرچم به شمار میرود. در پرونده ام/وی سایگا (شماره ۲) (سنت وینسنت و گرنادینها علیه گینه)، دیوان بینالمللی حقوق دریاها (ITLOS) بار دیگر تأکید کرد که تکالیف برشمردهشده در ماده ۹۴، تعهداتی الزامآور هستند که با هدف تضمین ایمنی و نظم دریایی در سراسر مشاعات بینالمللی وضع شدهاند. اگر یک شناور خودمختار بدون ناخدا یا خدمه فیزیکی فعالیت کند، آیا دولت صاحب پرچم تعهدات بینالمللی خود مبنی بر اعمال مراقبت مقتضی را نقض کرده و بدین ترتیب، مسئولیت بینالمللی دولت را بر اساس حقوق بینالملل عرفی، چنانکه در مواد مربوط به مسئولیت دولتها برای اعمال متخلفانه بینالمللی تدوین شده است، متوجه خود میسازد؟
گفتمان علمی در این زمینه حول دو روش تفسیری اصلی diverge میکند. رویکرد سنتگرا استدلال میکند که معنای عادی اصطلاحات بر اساس ماده ۳۱ کنوانسیون وین در خصوص حقوق معاهدات ایجاب میکند که ناخدا باید شخص حقیقیِ قابل شناسایی باشد که بهطور فیزیکی در کشتی مستقر است. در مقابل، تفسیر تحولگرایانه بر این باور است که غایت تنظیمی ماده ۹۴ بر مدیریت ایمن ناوبری متمرکز است، نه بر تجسم جسمانی. بر اساس این دیدگاه، اپراتور مستقر در مرکز عملیات از راه دور (ROC) در خشکی، یا نهاد شرکتی مجازی که ناوبری خودکار را نظارت میکند، تکالیف کارکردی را انجام میدهد که از دیرباز بر عهده ناخدای کشتی گذاشته شده بود. با این حال، این انطباق غایتشناختی با موازین بینالمللی همتراز، بهویژه کنوانسیون بینالمللی استانداردهای آموزش، صدور گواهینامه و نگهبانی دریانوردان ۱۹۷۸ (STCW)، که شایستگیهای مندرج در آن مستلزم ادراک حسی و تابآوری روانشناختی انسان بر روی پل فرماندهی است، دچار تضادهای جدی میشود.
آیا یک کشتی بدون سرنشین میتواند از نظر حقوقی قابلیت دریانوردی داشته باشد؟
در حوزه حقوق خصوصی، بهویژه در حقوق حملونقل دریایی کالا، قابلیت دریانوردی تعهدی فراگیر محسوب میشود. بر اساس بند ۱ ماده III مقررات لاهه و لاهه-ویسبی، متصدی حمل مکلف است پیش از آغاز سفر و در ابتدای آن، مراقبت مقتضی را برای قابلیت دریانوردی کشتی، تأمین خدمه، تجهیزات و آذوقه مناسب برای کشتی، و آماده و ایمن ساختن انبارها جهت دریافت کالا اعمال کند. از لحاظ تاریخی، کامنلا ضمانت مطلق قابلیت دریانوردی را در آغاز هر مرحله از سفر مقرر کرده بود، چنانکه در آرای نخستین مراجع قضایی انگلستان مانند کوپیتوف علیه ویلسون (۱۸۷۶) و استیل علیه شرکت کشتیرانی استیت لاین (۱۸۷۷) بیان شد؛ ضمانتی که قانونگذاری بعداً آن را به تکلیفی غیرقابل تفویض مبنی بر اعمال مراقبت مقتضی تقلیل داد.
معیار قابلیت دریانوردی هرگز ثابت نبوده است؛ این معیار بازتابدهنده ارزیابی عینی از آن است که آیا یک مالک کشتی متعارف، در صورت آگاهی از نقص مربوطه در زمان مربوط، کشتی را به دریا میفرستاد یا خیر؛ آزمونی که ریشه در پرونده مکفادن علیه بلو استار لاین (۱۹۰۵) دارد. بهطور سنتی، قابلیت دریانوردی سه بُعد متمایز را در بر میگیرد: سلامت فیزیکی بدنه و موتور، قابلیت حمل بار و شایستگی نیروی انسانی. در پرونده ماکدونیا (۱۹۵۸)، دادگاه تأکید کرد که کشتی فاقد خدمه آموزشدیده یا شایسته، از منظر قانون غیرقابل دریانوردی محسوب میشود.
بهکارگیری سکوهای خودران، این دستهبندی را بهطور بنیادین دگرگون میسازد. در یک کشتی بدون سرنشین، آیا نرمافزار جایگزین عنصر انسانیِ شایستگی خدمه میشود، یا کاملاً در قابلیت دریانوردی مکانیکی کشتی ادغام میگردد؟ اگر مدلهای تصمیمگیری الگوریتمی بر چارچوبهای یادگیری عمیق احتمالاتی متکی باشند که ذاتاً غیرشفاف هستند — همان معمای کلاسیک جعبه سیاه — آیا متصدی حمل میتواند اعمال مراقبت مقتضی را بر اساس ماده ۳، قاعده ۱ اثبات کند؟ اگر یک کشتی کانتینری خودران به دلیل وقوع سناریوی حاشیهای بیسابقهای که مجموعه دادههای آموزشی آن را شناسایی نکرده، به گل بنشیند، متصدی حمل نمیتواند در صورتی که این نقص نشاندهنده ضعف ذاتی الگوریتمی موجود پیش از آغاز سفر باشد، با استناد به معافیتهای قراردادی مدعی خطای ناوبری شود.
این پویایی، میدان نبرد دعاوی دریایی را تغییر میدهد. بر اساس ماده ۴، قاعده ۲(الف) مقررات لاهه-ویسبی، متصدی حمل از مسئولیت بابت فقدان یا آسیب وارده به کالا که ناشی از فعل، غفلت یا تقصیر ناخدا، ملوان، راهنما یا کارکنان متصدی حمل در ناوبری یا اداره کشتی باشد، مصون است. این استثنای خطای دریایی یکی از مهمترین دفاعیات در دسترس مالکان کشتی به شمار میرود. با این حال، این استثنا مشروط به تحقق پیشین تعهد متصدی حمل مبنی بر اعمال مراقبت مقتضی برای فراهم کردن کشتی قابل دریانوردی است، همانگونه که در پرونده شرکت مکسین فوتور علیه شرکت مرچنت مارین دولت کانادا (۱۹۵۹) تثبیت شد. اگر آسیبپذیری سیستماتیک الگوریتمی یا تنظیم منسوخ حسگرها بهجای خطای ناوبری، مصداق عدم قابلیت دریانوردی تلقی شود، متصدی حمل حمایت قاعده ۲(الف) را بهطور کامل از دست میدهد.
مسئول برخورد کشتی خودران کیست؟
در برخوردهای رخداده در دریای آزاد، تعیین مسئولیت مدنی همچنان بر پایه کنوانسیون بینالمللی ۱۹۱۰ برای یکپارچهسازی برخی قواعد حقوقی مربوط به تصادم کشتیها (کنوانسیون تصادم ۱۹۱۰) استوار است. فرض بنیادین این کنوانسیون، که در مواد ۲، ۳ و ۴ بیان شده، آن است که مسئولیت تابع تقصیر است: اگر تصادم ناشی از تقصیر یکی از کشتیها باشد، جبران خسارات بر عهده آن کشتی خواهد بود، و اگر دو یا چند کشتی مقصر باشند، مسئولیت هر کشتی به نسبت میزان تقصیر ارتکابی آن تعیین میشود.
تقصیر در حقوق تصادم دریایی بهطور سنتی بر مبنای میزان انطباق با مقررات بینالمللی جلوگیری از تصادم در دریا (COLREGs) سنجیده میشود. دو ماده، اصطکاک حقوقی شدیدی برای سامانههای خودران ایجاد میکنند: قاعده ۵ که ناظر بر دیدهبانی است، و قاعده ۲ که مسئولیت فرمانده و خدمه را در پایبندی به رویه متعارف دریانوردان تعیین میکند. قاعده ۵ مقرر میدارد که هر شناور باید همواره دیدهبانی مناسبی از طریق دیدن و شنیدن و همچنین با بهرهگیری از تمامی ابزارهای موجود و متناسب با اوضاع و شرایط حاکم داشته باشد تا ارزیابی کاملی از وضعیت و خطر تصادم به دست آید.
عبارت صریح «از طریق دیدن و شنیدن» از نظر تاریخی مستلزم ادراک انسانی بوده است. در آرای شاخص دادگاه دریایی انگلستان، مانند پرونده پلوپیداس (۱۹۸۱) و پرونده رُزلاین (۱۹۸۱)، دادگاهها بارها تأکید کردهاند که کمکناوبریهای الکترونیکی، از جمله رادار و سامانههای ترسیم خودکار راداری، مکمل هستند اما نمیتوانند جایگزین هوشیاری دیداری و شنیداری انسان شوند. در مورد یک شناور خودران مجهز به رادار دهانه ترکیبی، سامانه تشخیص و مسافتسنجی نوری (LiDAR)، دوربینهای اپتیکی و حسگرهای صوتی، آیا ادراک ماشینی میتواند الزام قانونی قاعده ۵ را برآورده سازد؟ اگر یک کشتی خودران نتواند یک قایق چوبی کوچک ماهیگیری فاقد بازتابنده راداری را شناسایی کند — مانعی که یک دیدهبان انسانی باتجربه ممکن بود آن را بهصورت دیداری تشخیص دهد — کشتی الگوریتمی بیدرنگ در معرض احراز نقض قانونی و فرض تقصیر قرار میگیرد.
افزون بر این، قاعده ۲ پایبندی به رویه متعارف دریانوردان یا شرایط خاص مورد را ایجاب میکند. سامانههای ناوبری الگوریتمی بر پایه منطق از پیش تعریفشده، کمینهسازی تابع هزینه و استنتاج آماری عمل میکنند. این سامانهها فاقد عقل سلیم، شهود زمینهای و توانایی ایجاد توازن میان ارزشهای غیرقابلکمّیِ رقیب در هنگام بروز خطرات ناگهانی هستند. هنگامی که یک الگوریتم دقیقاً از قواعد هدایت COLREGs (قواعد ۱۱ تا ۱۸) پیروی میکند اما بر اساس قاعده ۲(ب) برای پرهیز از خطر فوری از آنها عدول نمیکند، نظام حقوقی باید نقطه تقصیر را مشخص سازد.
انتساب مسئولیت در صورت تصادم یک کشتی بدون خدمه در دریا به چند مسیر متمایز تقسیم میشود:
- مالک کشتی: همچنان خوانده اصلی در حقوق مسئولیت مدنی دریایی به شمار میرود. مالک کشتی ممکن است به دلیل تقصیر شرکتی در بهکارگیری معماریهای خودمختارِ ارزیابینشده، با مسئولیت مستقیم، یا به سبب اعمال کنترلکنندگان مستقر در خشکی، با مسئولیت غیرمستقیم مواجه شود.
- اپراتور راه دور مستقر در خشکی: چنانچه شناور بر اساس سطح دو یا سه خودمختاری فعالیت کند، عدم مداخله بهموقع کنترلکننده مستقر در خشکی مصداق تقصیر متعارف انسانی است و زنجیرههای سنتی مسئولیت غیرمستقیم را از طریق دکترین «مسئولیت کارفرما در قبال اعمال کارمند» (respondeat superior) حفظ میکند.
- فروشنده نرمافزار خودمختار و یکپارچهساز سیستم: اگر برخورد ناشی از یک ناهنجاری محاسباتی، بسته نرمافزاری معیوب، یا تأخیر در خطوط پردازش بینایی ماشین باشد، اختلاف وارد حوزه مسئولیت محصول میشود. با این حال، نظامهای حقوق دریایی از نظر ساختاری توانایی لازم برای ادغام دعاوی مسئولیت محصولِ فراملّی با دعوای سنتی «علیه مال» (in rem) در دادگاههای دریایی را ندارند.
- مؤسسه ردهبندی: اگر قواعد ردهبندی در جریان راستیآزمایی سیستم نتوانند حلقههای منطقیِ مرگبار نرمافزاری را شناسایی کنند، خواهانها ممکن است بکوشند مؤسسههای ردهبندی را هدف قرار دهند؛ هرچند دکترینهای مصونیت و رویههای قضایی محدودکننده تکلیف مراقبت، مانند پرونده Marc Rich & Co. AG v. Bishop Rock Marine Co. Ltd. (The Nicholas H) (۱۹۹۵)، موانعی تقریباً غیرقابلغلبه برای شاکیان ایجاد میکنند.
تحلیل تطبیقی مسئولیت در سطوح مختلف خودمختاری سازمان بینالمللی دریانوردی (IMO)
توزیع تکالیف قانونی و جایگاه متناظر مسئولیت، بسته به میزان خودمختاری شناور، تفاوتهایی بنیادین دارد. ماتریس زیر تغییرات اصول حقوقی را در چارچوبهای مقرراتی، عملیاتی و مسئولیت مدنی نشان میدهد:
| طبقهبندی خودمختاری | الگوی عملیاتی | انطباق با قاعده ۵ مقررات بینالمللی جلوگیری از تصادم در دریا (COLREGs) | انتساب اولیه تقصیر | چارچوب دفاعی قابل اعمال |
|---|---|---|---|---|
| درجه یک: فرآیندهای خودکار و پشتیبانی تصمیمگیری | دریانوردان در کشتی حضور دارند؛ سامانهها تکالیف منفرد را خودکار میکنند و هشدارهای تصادم ارائه میدهند. | توسط دیدبانان فیزیکی پل فرماندهی با استفاده از امکانات بینایی و شنوایی انسانی حفظ میشود. | فرمانده کشتی و خدمه دیدبانی بر اساس معیارهای متعارف تقصیر. | استثنای تقصیر دریانوردی بر اساس بند (الف) قاعده ۲ ماده IV کنوانسیون لاهه-ویسبی؛ رژیمهای سنتی محدودیت مسئولیت. |
| درجه دو: کشتی کنترلشونده از راه دور با حضور دریانوردان | کشتی از ساحل کنترل میشود؛ خدمه برای به دست گرفتن کنترل یا انجام عملیات فیزیکی در کشتی باقی میمانند. | بهطور همزمان توسط پرسنل حاضر در کشتی و نظارت تلهمتری مستقر در ساحل حفظ میشود. | بین خدمه کشتی، کنترلکنندگان ساحلی و مسئولیت نیابتی مالک کشتی توزیع میشود. | تخصیص مشترک تقصیر بر اساس کنوانسیون تصادم ۱۹۱۰؛ دفاعیات عملیات دوگانه. |
| درجه سه: کشتی کنترلشونده از راه دور بدون دریانورد | کشتی بهطور کامل از یک مرکز عملیات از راه دور (ROC) هدایت میشود؛ هیچ انسانی در کشتی حضور ندارد. | منحصراً از طریق دادههای حسگرهای ساحلی، ویدئوی بیدرنگ و پیوندهای دادهای حفظ میشود. | تقصیر اپراتور از راه دور، اختلالات مخابراتی و نقض وظیفه تأسیسات ساحلی. | وظیفه متصدی حمل به اعمال مراقبت مقتضی پیش از سفر؛ زوال استثنائات مربوط به خطای انسانی در کشتی. |
| درجه چهار: کشتی کاملاً خودمختار | سامانه عامل بهطور کاملاً مستقل تصمیمگیری میکند و اقدامات را تعیین مینماید. | از طریق بینایی ماشینی الگوریتمی، لایدار، رادار و پردازش لبه حفظ میشود. | مسئولیت مستقیم مالک کشتی به دلیل عدم قابلیت دریانوردی؛ مسئولیت ناشی از محصول برای توسعهدهنده نرمافزار. | دفاعیات مبتنی بر عیب پنهان؛ به چالش کشیده شدن حقوق سنتی محدودیت مسئولیت به دلیل افعال سیستمی. |
محدودیت مسئولیت و تضعیف معیار علم و اطلاع
یکی از امتیازات بنیادین تجارت دریایی، حق مالکان کشتی برای محدود کردن مسئولیت مالی خود در قبال دعاوی دریایی است. چارچوب جهانی حاکم، یعنی کنوانسیون محدودیت مسئولیت برای دعاوی دریایی ۱۹۷۶ اصلاحشده به موجب پروتکل ۱۹۹۶ (LLMC)، به مالکان کشتی، نجاتدهندگان و هر شخصی که مالک کشتی مسئول فعل، غفلت یا تخلف اوست، این حق را اعطا میکند که مجموع تعهدات خود را متناسب با تناژ کشتی محدود کنند.
بر اساس ماده ۴ کنوانسیون محدودیت مسئولیت در دعاوی دریایی (LLMC)، این حقِ محدودسازی مسئولیت عملاً غیرقابل نقض است. شخص مسئول تنها در صورتی حق محدود کردن مسئولیت خود را نخواهد داشت که ثابت شود خسارت ناشی از فعل یا ترک فعل شخصی وی بوده که با قصد ایجاد چنین خسارتی، یا با بیاحتیاطی و با آگاهی از احتمال بروز آن انجام شده باشد. رویه قضایی پیرامون ماده ۴، که نمونههایی از آن در آرای دادگاههای انگلستان مانند پرونده باوبِل (۱۹۹۰) و اِرت استفانی (۱۹۸۹) دیده میشود، نشاندهنده حد نصاب استثنایی لازم برای نقض این محدودیت است: باید تقصیر شخصی (دکترین «نفس دیگر» در مسئولیت شرکتی) وجود داشته باشد که با آگاهی ذهنی و واقعی از پیامد فاجعهبار احتمالی مشخص شود.
معرفی ناوگانهای خودران، کاربرد این قاعده را بهطور بنیادین دگرگون میکند. در کشتیرانی با خدمه انسانی، افعال و ترک فعلهایی که منجر به سوانح دریایی میشوند، تقریباً همواره در سطح عملیاتی و در عرشه کشتی رخ میدهند؛ یعنی بسیار دور از اتاقهای هیئت مدیره شرکت مالک کشتی. بر اساس اصلی که در پرونده گرند چمپیون تانکرز علیه نورپایپ فریتویز (ماریون) (۱۹۸۴) بیان شد، نقص در سیستمهای مدیریتی میتواند مصداق تقصیر شخصی باشد، مشروط بر اینکه رکن هدایتگر شرکت نظارت مناسبی را مستقر نکرده باشد.
در بستر خودرانی کاملِ درجه چهار، هیچ خدمه عملیاتی در عرشه حضور ندارد که مرتکب خطای ناوبری منفرد شود. هر اقدام عملیاتی که کشتی انجام میدهد، پیامد مستقیم و بیواسطه تصمیماتی است که در جریان نگارش کد، انتخاب معماری سیستم، استقرار رایانش لبه و نظارت بر نگهداری در دفتر مرکزی شرکت یا مرکز کنترل ساحلی اتخاذ میشود. اگر مالک کشتی تصمیم بگیرد الگوریتم یادگیری ماشینی را به کار گیرد که آسیبپذیری آن در شرایط مرزی شناختهشده است، یا برای جلوگیری از توقف فعالیت کشتی، وصلههای سایبری حیاتی ایمنی را نصب نکند، چنین تصمیمی مستقیماً از رکن هدایتگر و اراده شرکت سرچشمه میگیرد.
در نتیجه، مدعیان در تصادمهای فاجعهبار کشتیهای خودران، بیش از پیش استدلال خواهند کرد که ناکارآمدیهای ناوبری الگوریتمی، ترک فعلهای مستقیم و شخصیِ مالک کشتی است. اگر ثابت شود مدیریت شرکت، ریسکهای عملیاتی الگوریتمی را با آگاهی آگاهانه از احتمال بروز محاسبات نادرست ناوبری پذیرفته است، حق محدودسازی موضوع ماده ۴ ممکن است با موفقیت نقض شود. این امر اپراتورهای کشتیهای خودران را در معرض مسئولیتهای نامحدودی قرار میدهد که ترازنامه مالی آنها را تهدید میکند و باشگاههای استاندارد حمایت و غرامت (P&I) و بیمهگران بدنه و ماشینآلات آمادگی جبران آن را ندارند.
مسئولیت دولت، آسیب فرامرزی و مراجع قضایی بینالمللی
ابعاد حقوقی بینالمللی بهکارگیری شناورهای خودران فراتر از دعاوی خصوصی دریایی است و به حلوفصل اختلافات میان دولتها نیز تسری مییابد. در مواردی که یک شناور خودران دچار نقص فاجعهبار در ناوبری شود و آلودگی گسترده فرامرزی به بار آورد — مانند به گل نشستن یک نفتکش بدون خدمه در داخل آبهای یک کشور مجمعالجزایری یا یک پناهگاه دریایی حساس از نظر زیستمحیطی — مسئولیت دولت صاحب پرچم پیش از نهادهایی چون دیوان بینالمللی دادگستری (ICJ) یا دیوان بینالمللی حقوق دریاها (ITLOS) مورد بررسی دقیق قرار میگیرد.
در پرونده شاخص تنگه کورفو (بریتانیا علیه آلبانی) (۱۹۴۹)، دیوان بینالمللی دادگستری مقرر کرد که هر دولت تعهد دارد آگاهانه اجازه ندهد از قلمرو آن برای اعمالی مغایر با حقوق سایر دولتها استفاده شود. با انتقال این اصل به حوزه دریایی از طریق ماده ۱۹۴ کنوانسیون ملل متحد درباره حقوق دریاها (UNCLOS)، دولتها دارای تعهد بینالمللی «رعایت احتیاط لازم» برای پیشگیری، کاهش و کنترل آلودگی محیط زیست دریایی هستند. در پرونده کارخانههای خمیر کاغذ بر رود اروگوئه (آرژانتین علیه اروگوئه) (۲۰۱۰)، دیوان بینالمللی دادگستری تأکید کرد که تعهد به رعایت احتیاط لازم تنها مستلزم تصویب قواعد و تدابیر مناسب نیست، بلکه سطح معینی از هوشیاری در اجرای آنها و اعمال نظارت اداری را نیز ایجاب میکند.
این اصل در نظر مشورتی درباره مسئولیتها و تعهدات دولتها در خصوص فعالیتها در منطقه (۲۰۱۱) از سوی اتاق رسیدگی به اختلافات بستر دریای دیوان بینالمللی حقوق دریاها تقویت قطعی یافت. این اتاق روشن ساخت که تعهد دولت به رعایت احتیاط لازم، تعهدی به رفتار است و نه به نتیجه، و مستلزم اتخاذ چارچوبهای مقرراتی است که سختگیری آنها کمتر از استانداردهای بینالمللی نباشد. افزون بر این، در داوری دریای جنوبی چین (فیلیپین علیه چین) (۲۰۱۶)، دیوان دائمی داوری (PCA) بر اساس پیوست هفتم کنوانسیون حقوق دریاها تأیید کرد که دولت صاحب پرچم زمانی تعهدات خود مبنی بر رعایت احتیاط لازم را نقض میکند که نتواند مانع از آن شود که شناورهای حامل پرچم آن به شیوههای خطرناکی دست بزنند که ایمنی ناوبری را به مخاطره انداخته و محیط زیست دریایی را تخریب میکنند.
اگر یک دولت صاحب پرچم بدون وجود ضابطه بینالمللی مصوب سازمان بینالمللی دریانوردی (IMO) که تثبیتشده و مورد تأیید جهانی باشد، بهطور یکجانبه به شناورهای خودران سطح چهار گواهی صادر کرده و پرچم خود را بر آنها نصب کند، و چنین شناوری خسارت فاجعهبار زیستمحیطی فرامرزی به بار آورد، آن دولت صاحب پرچم با آسیبپذیری قابلتوجهی روبهرو خواهد شد. کشورهای ساحلی زیاندیده میتوانند دادرسی ترافعی را نزد دیوان بینالمللی حقوق دریاها یا دیوان بینالمللی دادگستری آغاز کنند و استدلال نمایند که دولت صاحب پرچم با مجاز دانستن ناوبری خودران در غیاب هنجارهای جامع بینالمللی ایمنی، در رعایت احتیاط لازم بر اساس مواد ۹۴، ۱۹۴ و ۲۱۱ کنوانسیون حقوق دریاها قصور ورزیده و بدین ترتیب مسئولیت مستقیم دولت را در قبال خسارت زیستمحیطی فرامرزی ایجاد کرده است.
به سوی یک لکس روباتیکا ماریتیما یکپارچه
نظام حقوقی دریایی موجود که بر حضور عامل انسانی در دریا استوار است، نمیتواند از طریق تفسیر قضایی موردی و اقتضاییِ اصطلاحات منسوخ، تعادل سیستمی خود را حفظ کند. با تکامل ناوبری الگوریتمی از نمونههای اولیه آزمایشی ساحلی به ناوگانهای تجاری اقیانوسپیما، جامعه بینالمللی باید بازنگری جامع و منسجمی در کنوانسیونهای بینالمللی دریایی ایجاد کند. اقدامات جاری سازمان بینالمللی دریانوردی (IMO) در زمینه بررسی دامنه مقرراتی (RSE) برای استفاده از کشتیهای خودران سطحی (MASS)، ابتکاری مقدماتی و ضروری محسوب میشود، اما نشاندهنده دشواری تطبیق کنوانسیونهایی است که در عصر بخار و مکانیک تدوین شدهاند با مرزهای دنیای دیجیتال.
برای رفع ابهامات عمیق پیرامون تقصیر، قابلیت دریانوردی کشتی و مسئولیت مالی، حقوق بینالملل دریایی باید به سمت اصلاح دکترینال دووجهی حرکت کند:
- همارزی کارکردی و تدوین مقررات مربوط به فرمانده از راه دور: کنوانسیونهای حقوق بینالملل عمومی، بهویژه ماده ۹۴ کنوانسیون حقوق دریاها (UNCLOS) و فصل پنجم کنوانسیون سولاس (SOLAS)، باید صراحتاً مقررات همارزی کارکردی را بگنجانند. این اصلاحیهها باید بهطور رسمی به رسمیت بشناسند که شخصیت حقوقی و مسئولیتهای غیرقابل تفویض فرمانده کشتی میتواند توسط اپراتورهای تعیینشده و دارای گواهینامه مستقر در خشکی در مراکز عملیات از راه دور اعمال شود.
- نظام مسئولیت محض و جبران خسارت اجباری: نظام سنتی مبتنی بر تقصیر در تصادمات موضوع کنوانسیون ۱۹۱۰، از نظر مفهومی با محاسبات احتمالاتی و خودکار ناسازگار است. حقوق دریایی باید از ساختار موفق کنوانسیون بینالمللی مسئولیت مدنی ناشی از خسارت آلودگی نفتی ۱۹۹۲ (CLC) و صندوق بینالمللی جبران خسارت آلودگی نفتی (کنوانسیون صندوق) الگو بگیرد. یک نظام اختصاصی مسئولیت محض برای کشتیهای خودران سطحی (MASS) — که مسئولیت را صرفنظر از تقصیر مستقیماً متوجه مالک ثبتشده کشتی کند و با بیمه اجباری با سقف بالا و یک صندوق بینالمللی جبران خسارت ریسک نرمافزاری پشتیبانی شود — به فعالان تجاری اطمینان میبخشد، از قربانیان بیگناه تصادم حمایت میکند و دادگاههای دریایی را از انجام وظیفه تقریباً ناممکن تحلیل و تفکیک تقصیر الگوریتمی بر اساس دکترینهای چند صد ساله کامنلا رها میسازد.
بدون چنین بازسازی قانونی پیشدستانهای، ادغام شناورهای خودران موجب بروز تنشهای حقوقی بیسابقهای خواهد شد و پیامدهای غیرقابل پیشبینی در حوزه مسئولیت ایجاد میکند که پایههای مالی تجارت دریایی را تهدید کرده و یکپارچگی سیستمی حقوق بینالملل دریاها را خدشهدار میسازد.
Comments
هنوز دیدگاهی ثبت نشده است.