Navigabilité algorithmique et faute de navigation : reconstruire la responsabilité maritime pour les navires autonomes
Cette étude examine comment les navires de surface maritimes autonomes déstabilisent le droit maritime international, en analysant la responsabilité pour faute, la navigabilité et les conventions sur
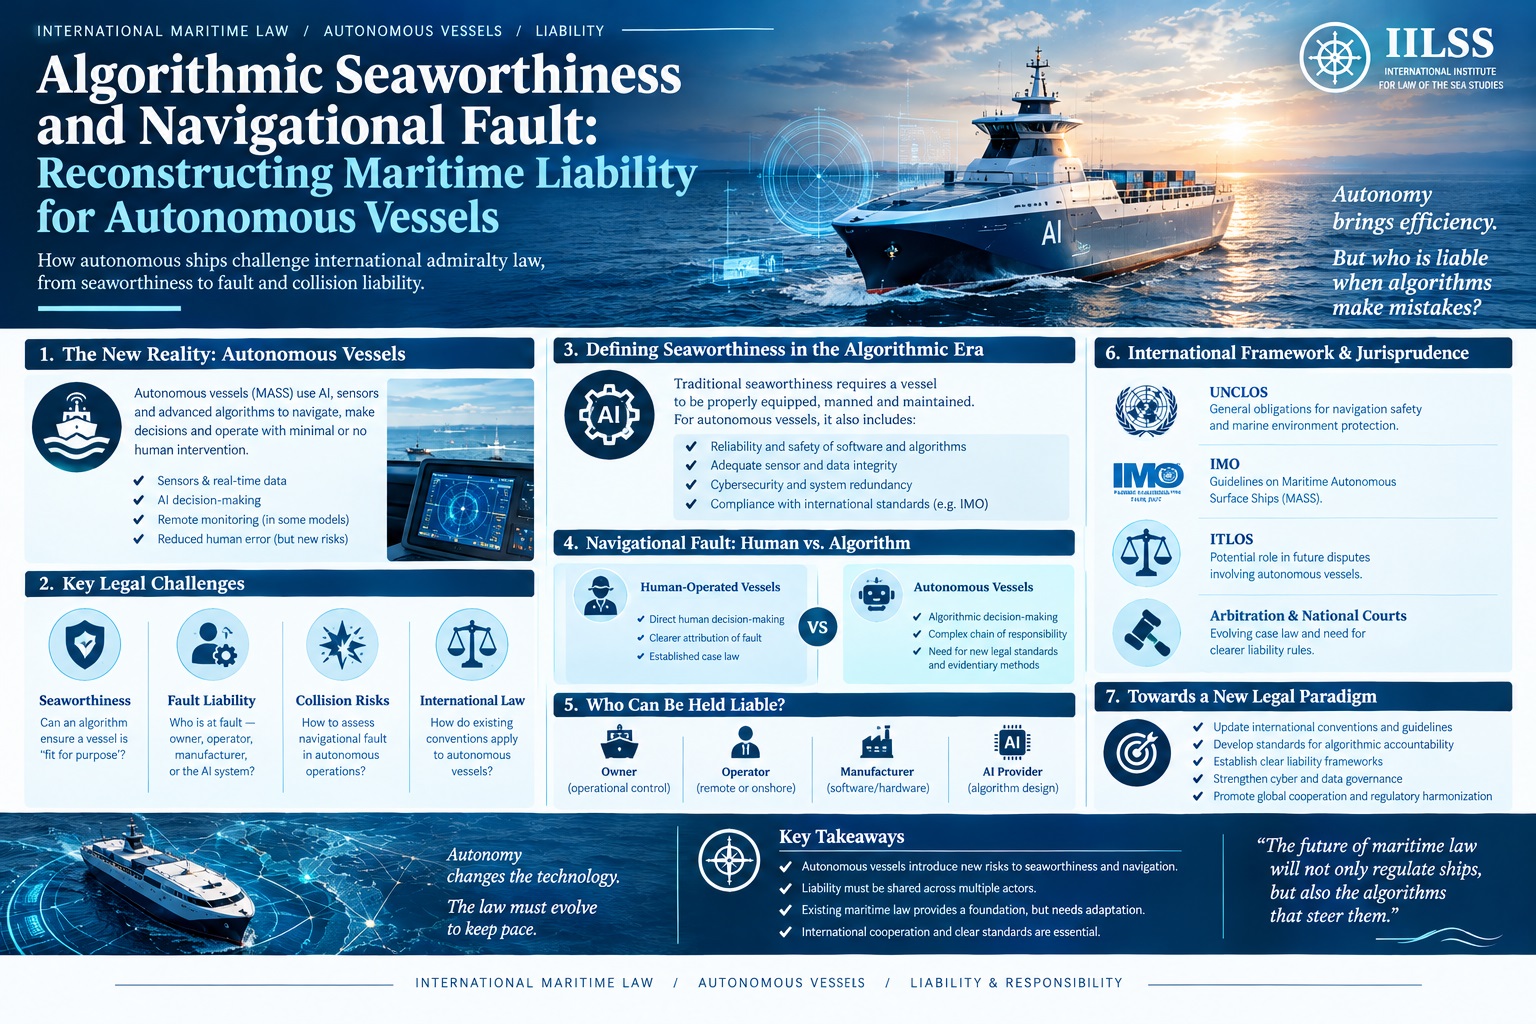
L’avènement des navires de surface maritimes autonomes (MASS) introduit une friction structurelle profonde au sein du corpus du droit maritime public et privé. Pendant des siècles, la jurisprudence amirale a fondé sa répartition des risques, des fautes et des responsabilités sur un postulat indélébile : la présence physique d’un capitaine et d’un équipage humains exerçant leur pouvoir d’appréciation professionnel en haute mer. Cet édifice anthropocentrique, cristallisé dans des instruments tels que la Convention des Nations Unies sur le droit de la mer de 1982 (CNUDM), la Convention sur le règlement international pour prévenir les abordages en mer de 1972 (COLREG) et la Convention internationale pour la sauvegarde de la vie humaine en mer de 1974 (SOLAS), subit une déstabilisation systémique à mesure que l’autorité décisionnelle se déplace des navigateurs humains vers des réseaux neuronaux synthétiques, des algorithmes déterministes et des opérateurs distants basés à terre.
L’Organisation maritime internationale (OMI) classe les navires autonomes selon quatre degrés opérationnels distincts, allant des navires dotés de processus automatisés et d’une aide à la décision (degré un) aux systèmes entièrement autonomes dans lesquels le système d’exploitation du navire évalue les conséquences et exécute les actions sans intervention humaine (degré quatre). Alors que les essais opérationnels se poursuivent le long des littoraux souverains, l’architecture juridique régissant le transport maritime international demeure profondément ancrée dans les paradigmes de responsabilité fondée sur la faute. L’intersection entre l’agentivité algorithmique et les conventions maritimes internationales suscite des interrogations jurisprudentielles essentielles quant au statut juridique du capitaine, à l’étendue de l’obligation de prudence nautique et à la viabilité des régimes séculaires de limitation de responsabilité.
La tension doctrinale entre le droit maritime public et la navigation sans équipage
Au niveau interétatique, l’obstacle principal à l’exploitation des navires autonomes réside dans l’article 94 de la CNUDM. En vertu de cette disposition, tout État du pavillon doit exercer effectivement sa juridiction et son contrôle en matière administrative, technique et sociale sur les navires battant son pavillon. Plus précisément, l’article 94, paragraphe 3, alinéa b), et l’article 94, paragraphe 4, alinéa b), exigent de chaque État qu’il prenne les mesures nécessaires pour garantir que tout navire est placé sous l’autorité d’un capitaine et d’officiers possédant les qualifications requises, et que l’équipage présente les qualifications et les effectifs adaptés à la taille, au type, aux machines et à l’équipement du navire.
Une lecture textualiste de l’article 94 suggère que l’embarquement physique d’un équipage constitue une condition préalable immuable au respect des obligations par l’État du pavillon. Dans l’Affaire du navire M/V Saiga (n° 2) (Saint-Vincent-et-les-Grenadines c. Guinée), le Tribunal international du droit de la mer (TIDM) a réaffirmé que les devoirs énumérés à l’article 94 sont des obligations contraignantes destinées à garantir la sécurité et l’ordre maritimes dans les espaces internationaux communs. Si un navire autonome opère sans capitaine ni équipage physiquement présents, l’État du pavillon enfreint-il ses obligations internationales de diligence raisonnable, engageant ainsi sa responsabilité en vertu du droit international coutumier tel que codifié dans les Articles sur la responsabilité des États pour fait internationalement illicite ?
Le discours doctrinal diverge selon deux méthodes d’interprétation principales. L’approche traditionaliste soutient que le sens ordinaire des termes, au sens de l’article 31 de la Convention de Vienne sur le droit des traités, impose que le capitaine soit une personne physique identifiable, présente physiquement à bord du navire. À l’inverse, une interprétation évolutive postule que la téléologie réglementaire de l’article 94 est centrée sur la gestion sécuritaire de la navigation plutôt que sur une incarnation corporelle. Selon cette conception, un opérateur situé dans un centre de contrôle à distance (ROC) à terre, ou une entité juridique autorisée supervisant la navigation automatisée, remplit les fonctions dévolues historiquement au capitaine. Néanmoins, cette adaptation téléologique se heurte fortement aux normes internationales parallèles, en particulier à la Convention internationale de 1978 sur les normes de formation des gens de mer, de délivrance des brevets et de veille (STCW), dont les exigences de compétence présupposent une perception sensorielle humaine et une endurance psychologique sur la passerelle.
Un navire sans équipage peut-il être juridiquement considéré comme navigable ?
Dans la sphère du droit privé, et plus particulièrement en droit du transport maritime de marchandises, la navigabilité constitue un engagement fondamental. En vertu de l’article III, règle 1, des Règles de La Haye et de La Haye-Visby, le transporteur est tenu, avant et au début du voyage, d’exercer une diligence raisonnable pour mettre le navire en état de navigabilité, l’armer, l’équiper et l’approvisionner convenablement, et rendre les cales aptes et sûres pour la réception des marchandises. Historiquement, la common law avait instauré une garantie absolue de navigabilité au commencement de chaque étape du voyage, comme l’ont exposé d’anciennes décisions anglaises telles que Kopitoff v. Wilson (1876) et Steel v. State Line Steamship Co. (1877), obligation que la loi a ensuite atténuée pour n’en faire qu’un devoir non délégable de diligence raisonnable.
La norme de navigabilité n'a jamais été figée ; elle traduit une appréciation objective visant à déterminer si un armateur prudent aurait fait prendre la mer au navire s'il avait eu connaissance du défaut en cause au moment pertinent, un critère qui remonte à l'affaire McFadden v. Blue Star Line (1905). Traditionnellement, la navigabilité recouvre trois dimensions distinctes : l'intégrité physique de la coque et des machines, l'aptitude au transport des marchandises et la compétence de l'équipage. Dans l'affaire The Makedonia (1958), le tribunal a réaffirmé qu'un navire dépourvu d'un équipage suffisamment formé ou compétent est, en droit, innavigable.
Le déploiement de plateformes autonomes remet fondamentalement en cause cette taxonomie. Sur un navire sans équipage, le logiciel se substitue-t-il à la composante humaine de la compétence de l'équipage, ou s'intègre-t-il entièrement à la navigabilité mécanique du navire ? Si les modèles décisionnels algorithmiques reposent sur des cadres d'apprentissage profond probabilistes intrinsèquement opaques – le classique dilemme de la boîte noire –, un transporteur peut-il démontrer avoir exercé la diligence raisonnable exigée par l'article III, règle 1 ? Si un porte-conteneurs autonome s'échoue en raison d'un scénario limite inédit non reconnu par son jeu de données d'entraînement, le transporteur ne saurait invoquer la faute nautique au titre des exemptions contractuelles dès lors que la défaillance révèle une déficience algorithmique intrinsèque existant avant le début du voyage.
Cette dynamique déplace le terrain des litiges maritimes. En vertu de l'article IV, règle 2(a) des Règles de La Haye-Visby, le transporteur est exonéré de toute responsabilité pour la perte ou l'avarie des marchandises résultant d'un acte, d'une négligence ou d'une faute du capitaine, des marins, du pilote ou des préposés du transporteur dans la navigation ou l'administration du navire. Cette exception pour faute nautique constitue l'un des moyens de défense les plus importants dont disposent les armateurs. Elle demeure toutefois strictement subordonnée à l'exécution préalable, par le transporteur, de son obligation de diligence raisonnable quant à la mise en état de navigabilité du navire, comme l'a établi l'affaire Maxine Footwear Co. Ltd. v. Canadian Government Merchant Marine Ltd. (1959). Si une vulnérabilité algorithmique systémique ou un étalonnage obsolète des capteurs est qualifié d'innavigabilité plutôt que de faute nautique, le transporteur perd intégralement la protection offerte par la règle 2(a).
Qui est responsable d'une collision impliquant un navire autonome ?
En cas d'abordage en haute mer, la détermination de la responsabilité civile demeure fondée sur la Convention internationale pour l'unification de certaines règles en matière d'abordage de 1910 (la Convention sur les abordages de 1910). Le principe central de cette convention, énoncé aux articles 2, 3 et 4, veut que la responsabilité suive la faute : si l'abordage est causé par la faute de l'un des navires, la réparation des dommages incombe à ce navire et, si deux ou plusieurs navires sont en faute, la responsabilité de chacun d'eux est proportionnelle à la gravité des fautes respectivement commises.
Dans le droit des abordages maritimes, la faute s'apprécie traditionnellement au regard du respect du Règlement international pour prévenir les abordages en mer (RIPAM). Deux dispositions créent de vives frictions juridiques pour les systèmes autonomes : la règle 5, qui régit la veille, et la règle 2, qui établit la responsabilité du capitaine et de l'équipage quant au respect des usages ordinaires des gens de mer. La règle 5 impose à tout navire d'assurer en permanence une veille visuelle et auditive appropriée, en utilisant également tous les moyens disponibles qui sont adaptés aux circonstances et conditions existantes, de manière à permettre une pleine appréciation de la situation et du risque d'abordage.
La formulation littérale — « visuelle et auditive » — a historiquement exigé une perception humaine. Dans des décisions marquantes de la Cour de l'Amirauté anglaise, telles que The Pelopidas (1981) et The Roseline (1981), les tribunaux ont souligné à maintes reprises que les aides électroniques à la navigation, notamment le radar et les pointeurs radar automatiques, viennent compléter, sans pouvoir supplanter, la vigilance visuelle et auditive humaine. Dans le contexte d'un navire autonome équipé d'un radar à synthèse d'ouverture, d'un système de détection et télémétrie par ondes lumineuses (LiDAR), de caméras optiques et de capteurs acoustiques, la perception artificielle peut-elle satisfaire à l'exigence légale de la règle 5 ? Si un navire autonome ne parvient pas à identifier une petite embarcation de pêche en bois dépourvue de réflecteur radar — un obstacle qu'un veilleur humain expérimenté aurait pu discerner visuellement —, le navire algorithmique s'expose immédiatement à une constatation d'infraction réglementaire et à une présomption de faute.
Par ailleurs, la règle 2 exige le respect des usages ordinaires des gens de mer ou des circonstances particulières de l'espèce. Les systèmes de navigation algorithmiques fonctionnent selon une logique prédéfinie, la minimisation de fonctions de coût et l'inférence statistique. Ils sont dépourvus de bon sens, d'intuition contextuelle et de la capacité de pondérer des valeurs concurrentes non quantifiables face à un péril soudain. Lorsqu'un algorithme applique strictement les règles de barre du RIPAM (règles 11 à 18) mais omet de s'en écarter en vertu de la règle 2(b) pour éviter un danger immédiat, il appartient au système juridique de déterminer à qui imputer la faute.
L'imputation de la responsabilité se fragmente en plusieurs axes distincts lorsqu'un navire sans équipage entre en collision en mer :
- L'armateur : demeure le défendeur principal en vertu du droit de la responsabilité délictuelle maritime. L'armateur peut engager sa responsabilité directe pour négligence d'entreprise en déployant des architectures autonomes non validées, ou sa responsabilité du fait d'autrui pour les actes des opérateurs à terre.
- L'opérateur à distance basé à terre : si le navire fonctionne selon un degré d'autonomie deux ou trois, le défaut d'intervention en temps utile de l'opérateur à terre constitue une négligence humaine classique, maintenant les chaînes traditionnelles de responsabilité du fait d'autrui par le biais de la doctrine du respondeat superior.
- Le fournisseur de logiciels autonomes et l'intégrateur de systèmes : si l'abordage résulte d'une anomalie computationnelle, d'un correctif logiciel corrompu ou d'une latence dans les chaînes de traitement de la vision artificielle, le litige relève du domaine de la responsabilité du fait des produits. Toutefois, les systèmes de droit maritime sont structurellement mal équipés pour articuler des recours transfrontaliers en responsabilité du fait des produits avec les actions traditionnelles en amirauté in rem.
- La société de classification : si les règles de classification ne permettent pas de détecter des boucles logicielles létales lors de la vérification du système, les demandeurs peuvent tenter de mettre en cause les sociétés de classification, bien que les doctrines d'immunité et la jurisprudence restrictive relative au devoir de diligence, comme dans l'affaire Marc Rich & Co. AG c. Bishop Rock Marine Co. Ltd. (The Nicholas H) (1995), dressent des obstacles quasi insurmontables pour les requérants.
Analyse comparative de la responsabilité selon les degrés d'autonomie de l'OMI
La répartition des obligations juridiques et le lieu correspondant de la responsabilité varient fondamentalement selon le degré d'autonomie du navire. La matrice suivante illustre les évolutions doctrinales au sein des cadres réglementaires, opérationnels et délictuels :
| Classification du degré d'autonomie | Paradigme opérationnel | Conformité à la règle 5 du COLREG | Imputation principale de la faute | Cadre de défense applicable |
|---|---|---|---|---|
| Degré un : processus automatisés et aide à la décision | Gens de mer à bord ; les systèmes automatisent des tâches individuelles et fournissent des alertes de collision. | Assurée par les officiers de quart physiquement présents à la passerelle, au moyen de leurs facultés visuelles et auditives humaines. | Capitaine et personnel de quart selon les critères classiques de négligence. | Exception de faute nautique prévue à l'article IV, r. 2 a) des Règles de La Haye-Visby ; régimes classiques de limitation. |
| Degré deux : navire télécommandé avec gens de mer à bord | Navire commandé depuis la terre ; l'équipage demeure à bord pour reprendre le contrôle ou exécuter les opérations physiques. | Assurée conjointement par le personnel de bord et la surveillance télémétrique depuis la terre. | Répartie entre l'équipage de bord, les opérateurs à terre et la responsabilité du fait d'autrui de l'armateur. | Répartition des fautes communes en vertu de la Convention sur les abordages de 1910 ; moyens de défense liés à la double exploitation. |
| Degré trois : navire télécommandé sans gens de mer | Navire exploité intégralement depuis un centre d'opérations à distance (ROC) ; aucune présence humaine à bord. | Assurée exclusivement par les flux de capteurs terrestres, la vidéo en temps réel et les liaisons de données. | Négligence de l'opérateur à distance, défaillances des télécommunications et manquement aux obligations des installations à terre. | Obligation de diligence raisonnable du transporteur avant le voyage ; disparition des exceptions fondées sur l'erreur humaine à bord. |
| Degré quatre : navire entièrement autonome | Le système d'exploitation prend des décisions et détermine les actions en totale indépendance. | Assurée par la vision artificielle algorithmique, le LiDAR, le radar et le traitement en périphérie. | Responsabilité directe de l'armateur pour innavigabilité ; responsabilité du fait des produits incombant au développeur du logiciel. | Moyens de défense tirés du vice caché ; remise en cause des droits traditionnels de limitation en raison d'actes systémiques. |
Limitation de responsabilité et érosion du critère de participation personnelle
L'un des privilèges fondamentaux du commerce maritime réside dans le droit des armateurs de limiter leur responsabilité financière au titre des créances maritimes. Le cadre mondial de référence, à savoir la Convention de 1976 sur la limitation de la responsabilité en matière de créances maritimes, telle que modifiée par le Protocole de 1996 (LLMC), accorde aux armateurs, aux sauveteurs et à toute personne dont l'armateur est responsable des actes, négligences ou manquements, le droit de plafonner le montant cumulé de leurs responsabilités en fonction du tonnage du navire.
En vertu de l'article 4 de la Convention LLMC, ce droit à limitation est pratiquement inattaquable. Le responsable ne peut être déchu du droit de limiter sa responsabilité que s'il est prouvé que le dommage résulte de son acte ou de son omission personnels, commis avec l'intention de provoquer un tel dommage, ou commis témérairement et en sachant qu'un tel dommage surviendrait probablement. La jurisprudence relative à l'article 4, illustrée par des décisions anglaises telles que The Bowbelle (1990) et The Ert Stefanie (1989), met en évidence le seuil exceptionnel requis pour faire tomber cette limitation : il doit exister une faute personnelle (selon la doctrine de l'alter ego en matière de responsabilité des sociétés) caractérisée par une connaissance subjective effective de l'issue catastrophique probable.
L'introduction de flottes autonomes modifie radicalement l'application de cette règle. Dans la navigation avec équipage humain, les actes et omissions à l'origine des sinistres maritimes se produisent presque invariablement au niveau opérationnel, à bord du navire, loin des salles de conseil d'administration de l'entité armatrice. Selon le principe énoncé dans l'affaire Grand Champion Tankers Ltd. c. Norpipe Freightways Ltd. (The Marion) (1984), une défaillance des systèmes de gestion peut constituer une faute personnelle si l'esprit dirigeant de la société a omis de mettre en place une supervision adéquate.
Dans un contexte pleinement autonome de degré quatre, aucun équipage opérationnel ne se trouve à bord pour commettre une erreur de navigation isolée. Chaque action opérationnelle entreprise par le navire est la conséquence directe et immédiate de décisions prises lors de la compilation du code, de la sélection de l'architecture système, du déploiement de l'informatique en périphérie et de la supervision de la maintenance, exécutées au siège social de l'entreprise ou au centre de contrôle à terre. Si un armateur choisit de déployer un algorithme d'apprentissage automatique dont il sait qu'il présente des vulnérabilités dans les cas limites, ou s'il omet d'installer des correctifs cybernétiques essentiels à la sécurité afin d'éviter l'immobilisation du navire, une telle décision émane directement de l'esprit dirigeant et de la volonté de la société.
Par conséquent, les demandeurs impliqués dans des collisions autonomes catastrophiques soutiendront de plus en plus que les défaillances de la navigation algorithmique constituent des omissions personnelles et directes de l'armateur. S'il est prouvé que la direction de la société a accepté les risques opérationnels algorithmiques en ayant pleinement conscience que des erreurs de calcul de navigation en résulteraient probablement, le droit à limitation prévu à l'article 4 pourrait être mis en échec. Cela exposerait les exploitants de navires autonomes à des responsabilités non plafonnées, susceptibles de menacer leur bilan financier, que les clubs standards de protection et d'indemnisation (P&I) ainsi que les assureurs corps et machines ne sont pas préparés à absorber.
Responsabilité des États, dommages transfrontières et tribunaux internationaux
Les dimensions juridiques internationales du déploiement de navires autonomes dépassent le cadre des réclamations privées en droit maritime pour s'étendre au règlement des différends interétatiques. Lorsqu'un navire autonome subit une défaillance catastrophique de navigation entraînant une pollution transfrontière massive — comme un pétrolier sans équipage s'échouant dans un État archipel ou un sanctuaire marin écologiquement sensible —, la responsabilité de l'État du pavillon fait l'objet d'un examen minutieux devant des instances telles que la Cour internationale de Justice (CIJ) ou le TIDM.
Dans l'affaire historique Détroit de Corfou (Royaume-Uni c. Albanie) (1949), la CIJ a établi que tout État a l'obligation de ne pas laisser utiliser son territoire sciemment aux fins d'actes contraires aux droits d'autres États. Transposé au domaine maritime par l'article 194 de la CNUDM, ce principe impose aux États une obligation internationale de diligence raisonnable visant à prévenir, réduire et maîtriser la pollution du milieu marin. Dans l'affaire relative aux Usines de pâte à papier sur le fleuve Uruguay (Argentine c. Uruguay) (2010), la CIJ a souligné que l'obligation de diligence raisonnable exige non seulement l'adoption de règles et de mesures appropriées, mais également un certain niveau de vigilance dans leur application et l'exercice d'un contrôle administratif.
Ce principe a reçu une confirmation définitive dans l'Avis consultatif sur les responsabilités et obligations des États concernant les activités menées dans la Zone rendu par la Chambre pour le règlement des différends relatifs aux fonds marins du TIDM (2011). La Chambre a précisé que l'obligation de diligence raisonnable incombant à un État est une obligation de comportement, et non de résultat, exigeant l'adoption de cadres réglementaires non moins rigoureux que les normes internationales. En outre, dans l'Arbitrage relatif à la mer de Chine méridionale (Philippines c. Chine) (2016), la Cour permanente d'arbitrage (CPA), statuant en vertu de l'annexe VII de la CNUDM, a confirmé qu'un État du pavillon manque à ses obligations de diligence lorsqu'il ne parvient pas à empêcher les navires battant son pavillon de se livrer à des pratiques dangereuses qui compromettent la sécurité de la navigation et dégradent le milieu marin.
Si un État du pavillon certifie et immatricule unilatéralement des navires autonomes de degré quatre en l'absence d'un code international de l'OMI établi et approuvé à l'échelle mondiale, et qu'un tel navire cause des dommages environnementaux transfrontières catastrophiques, cet État s'expose à des risques considérables. Les États côtiers touchés pourraient engager une procédure contentieuse devant le TIDM ou la CIJ, en soutenant qu'en autorisant la navigation autonome sans normes internationales de sécurité exhaustives, l'État du pavillon a manqué à son obligation de diligence prévue aux articles 94, 194 et 211 de la CNUDM, engageant ainsi directement sa responsabilité pour les dommages écologiques transfrontières.
Vers une Lex Robotica Maritima unifiée
Le régime juridique maritime actuel, fondé sur la présence d’un agent humain en mer, ne saurait maintenir son équilibre systémique par une réinterprétation judiciaire ponctuelle de termes obsolètes. À mesure que la navigation algorithmique évolue, passant de prototypes côtiers expérimentaux à des flottes commerciales transocéaniques, la communauté internationale doit concevoir une révision globale et cohérente des conventions maritimes internationales. Les exercices réglementaires de détermination du champ d’application (RSE) menés actuellement par l’OMI concernant l’utilisation des MASS constituent une initiative préliminaire essentielle, mais ils illustrent la difficulté d’adapter des conventions rédigées à l’ère de la vapeur et de la mécanique aux réalités du numérique.
Pour dissiper les profondes ambiguïtés entourant la faute, la navigabilité et l’exposition financière, le droit maritime international doit s’orienter vers une réforme doctrinale à deux niveaux :
- L’équivalence fonctionnelle et la codification du capitaine à distance : Les conventions de droit international public, en particulier l’article 94 de la CNUDM et le chapitre V de la convention SOLAS, doivent intégrer explicitement des dispositions relatives à l’équivalence fonctionnelle. Ces amendements doivent reconnaître formellement que la personnalité juridique et les responsabilités non délégables du capitaine peuvent être exercées par des opérateurs désignés et certifiés, basés à terre au sein de centres d’opérations à distance.
- Un régime de responsabilité objective et d’indemnisation obligatoire : Le régime traditionnel d’abordage fondé sur la faute, issu de la convention de 1910, est conceptuellement incompatible avec un calcul autonome de nature probabiliste. Le droit maritime devrait s’inspirer de la structure éprouvée de la Convention internationale de 1992 sur la responsabilité civile pour les dommages dus à la pollution par les hydrocarbures (CLC) et de la Convention portant création d’un fonds international d’indemnisation pour les dommages dus à la pollution par les hydrocarbures (Convention sur le Fonds). Un régime spécifique de responsabilité objective applicable aux MASS — canalisant la responsabilité directement vers le propriétaire inscrit du navire, indépendamment de toute faute, étayé par une assurance obligatoire à plafond élevé et un fonds international d’indemnisation des risques logiciels — offrirait une sécurité juridique aux acteurs commerciaux, protégerait les victimes innocentes d’abordages et dispenserait les tribunaux maritimes de la tâche quasi impossible consistant à analyser la faute algorithmique à l’aune de doctrines jurisprudentielles vieilles de plusieurs siècles.
En l’absence d’une telle reconstruction législative proactive, l’intégration des navires autonomes engendrera des frictions juridiques sans précédent, générant des issues imprévisibles en matière de responsabilité qui menacent les fondements financiers du commerce maritime et compromettent l’intégrité systémique du droit international de la mer.
Comments
No comments yet.